Matemática 07 2
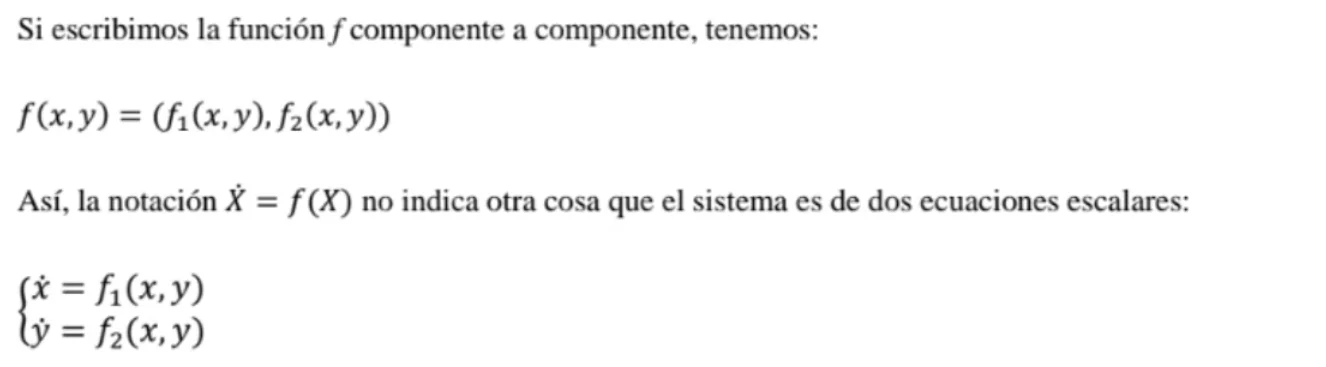
En la primer parte habíamos visto Autónomas en R. Ahora lo vamos a expandir a sistemas de autónomas, que dan lugar a Sistemas de Ecuaciones Diferenciales.
en R2
También vamos a tener el Flujo, que es una Función que asigna todas las posibles Condiciones Iniciales, por lo que tiene todas las posibles Soluciónes del PVI.
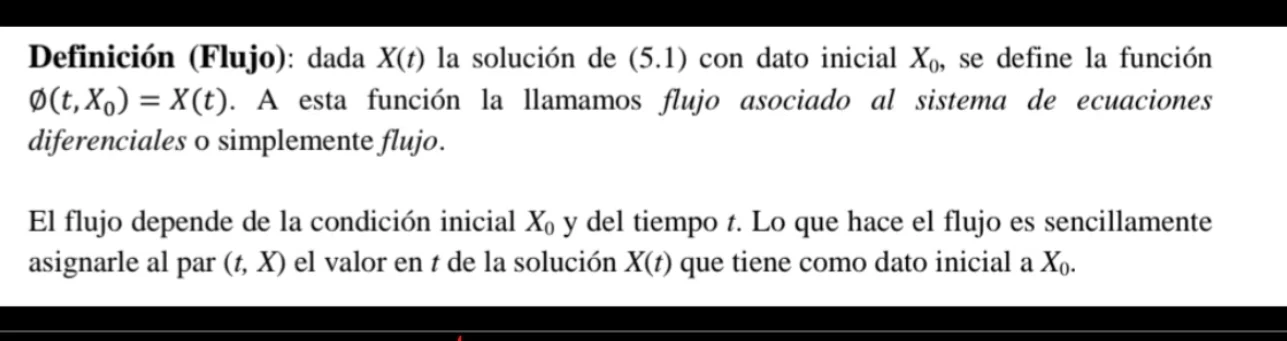
Nuevamente vamos a tener Órbitas, que eran la Imagen orientada, sin embargo ahora las Órbitas van a estar en el plano xy:
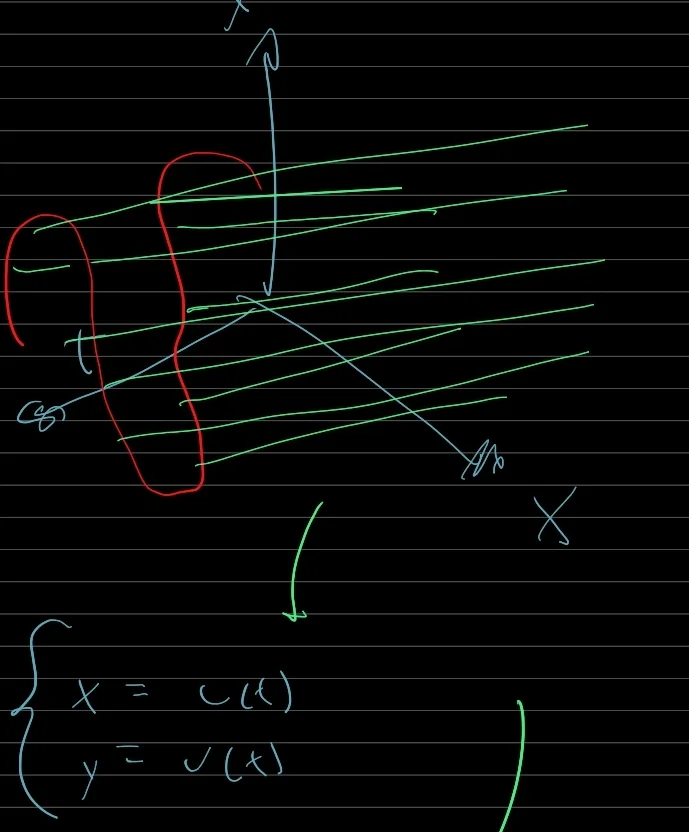
Y van a ser curvas paramétricas.
También van a tener Punto crítico donde x´ e y´ sean 0. También está la idea de Estabilidad, pero ahora con Bolas.
Vamos a llevar todas las Matrizes , a una Forma Canónica, que tendrá sus valores propios, y poco más, simplificada, para poder analizarlas fácilmente, y luego podremos volver atrás. Esta Forma Canónica se llama A o J.
Si el Sistema es Lineales, con coeficientes determinados y el Determinante de A es distinto de 0, tendrá un solo Punto crítico y será el 0,0. Si no habrán infinitos más.
Para poder representar las Órbitas de manera sencilla, vamos a clasificar todos los sistemas según sus Valor Propio, y vamos a poder llegar a una ecuación de las órbitas, independiente del tiempo:
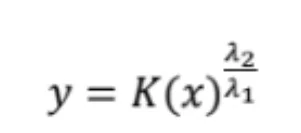
Por lo que podremos evaluar todas las diagonales o diagonalizables:
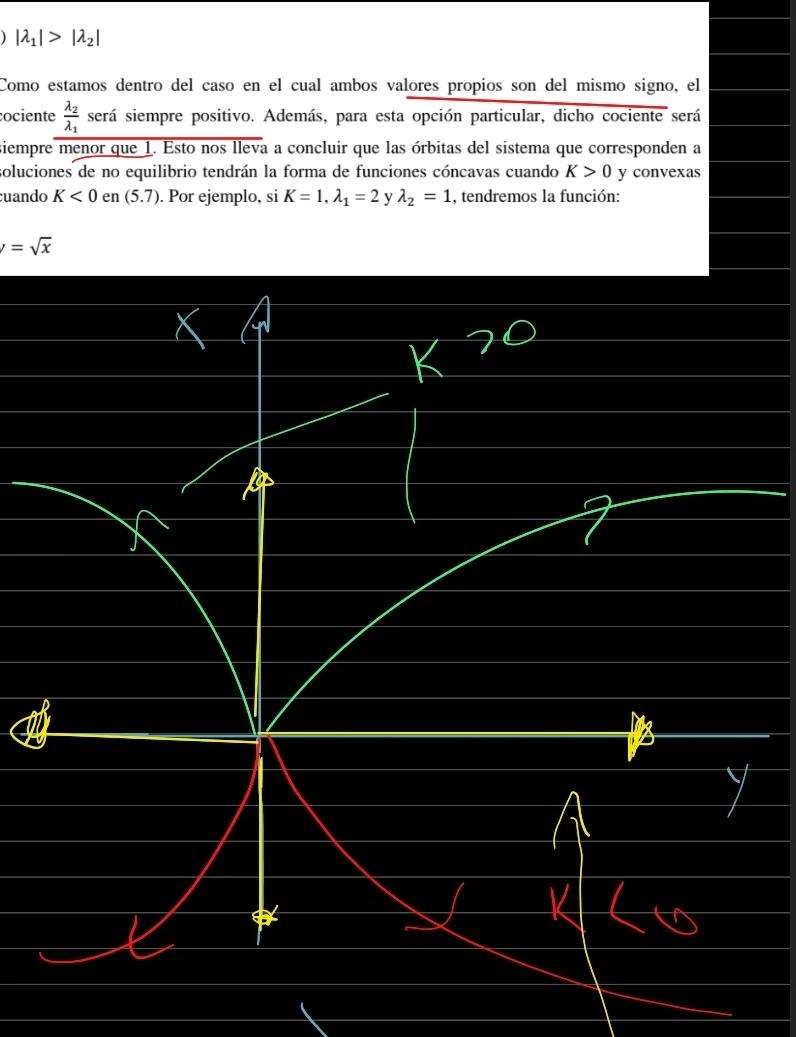
Cuando los dos Valor Propio sean del mismo signo y distinto valor, será un Nodo de 2 tangentes, y puede ser Asintóticamente Estable o Inestable dependiendo del signo.
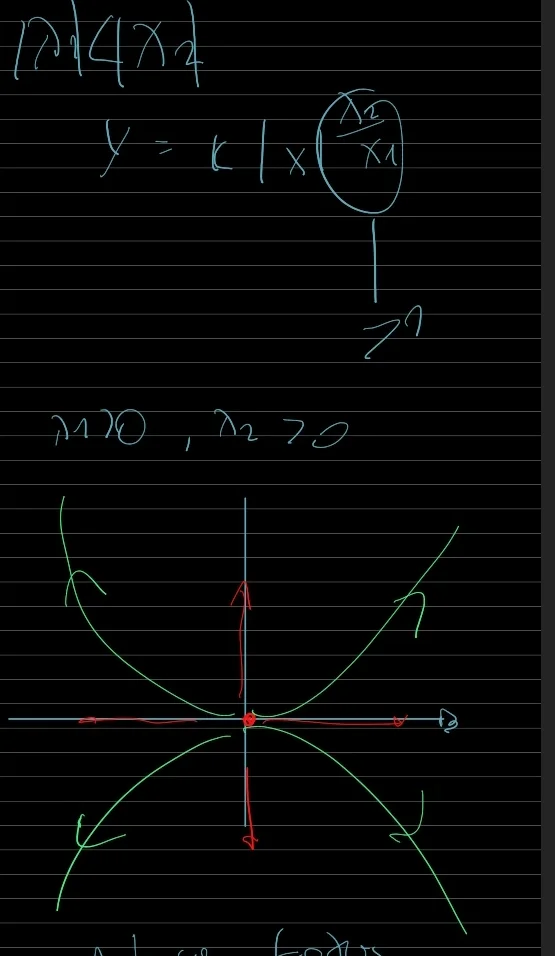
Si tienen distinto signo, será un Punto Silla, que siempre será Inestable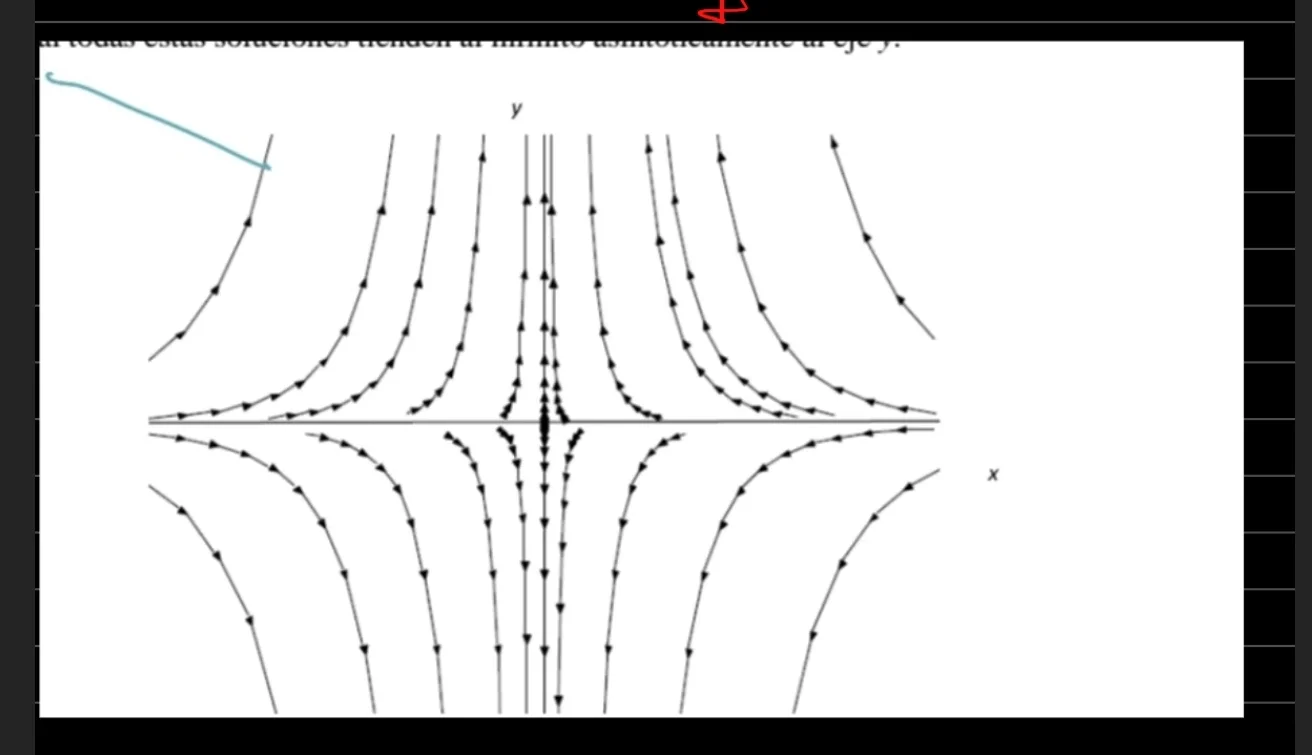
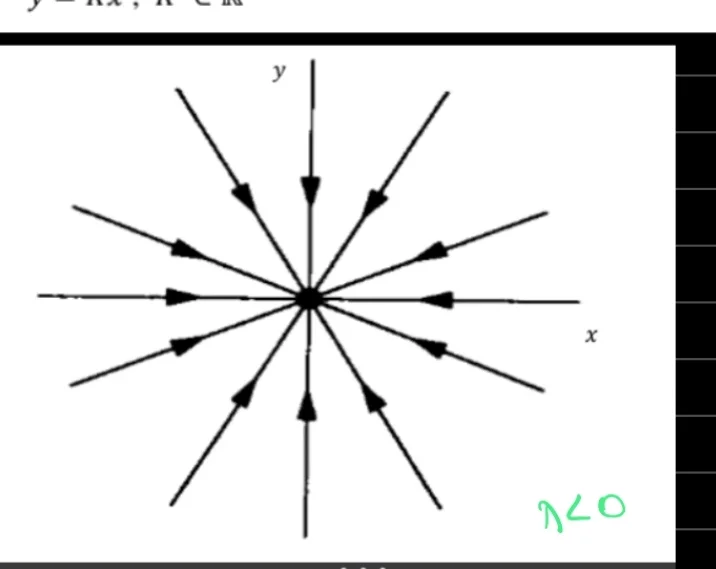
Si tiene valores propios iguales, tenemos dos casos. Si es Matriz Diagonal tenemos un Punto Estrella, Inestable o Asintóticamente Estable.
Si no es, lo llevaremos a la Forma Canónica de Jordan,
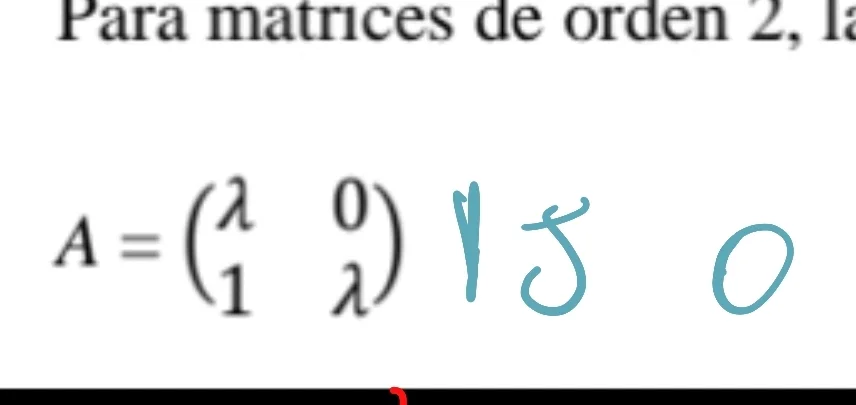
que llevará a Nodo de 1 tangente, que puede ser inestable o asint estable.
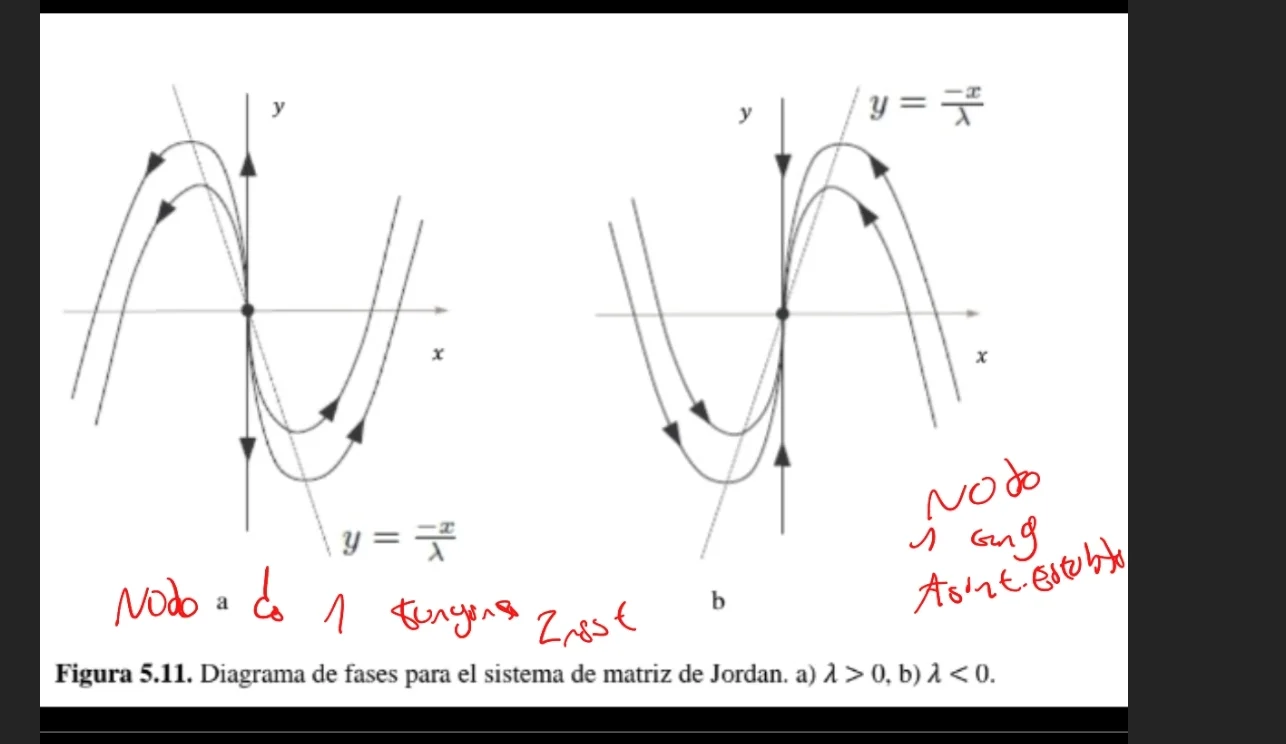
Estas al deshacer el Cambio de Variable que hicimos para llevarla a la Forma Canónica de Jordan pueden cambiar la pancita, por lo que hay que chequear con la original
Si los Valor Propio son Números complejos, vamos a tener otra Forma Canónica:
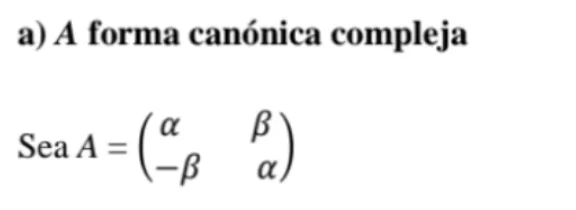
Y vamos a hacer un Cambio de Variable a Polares.
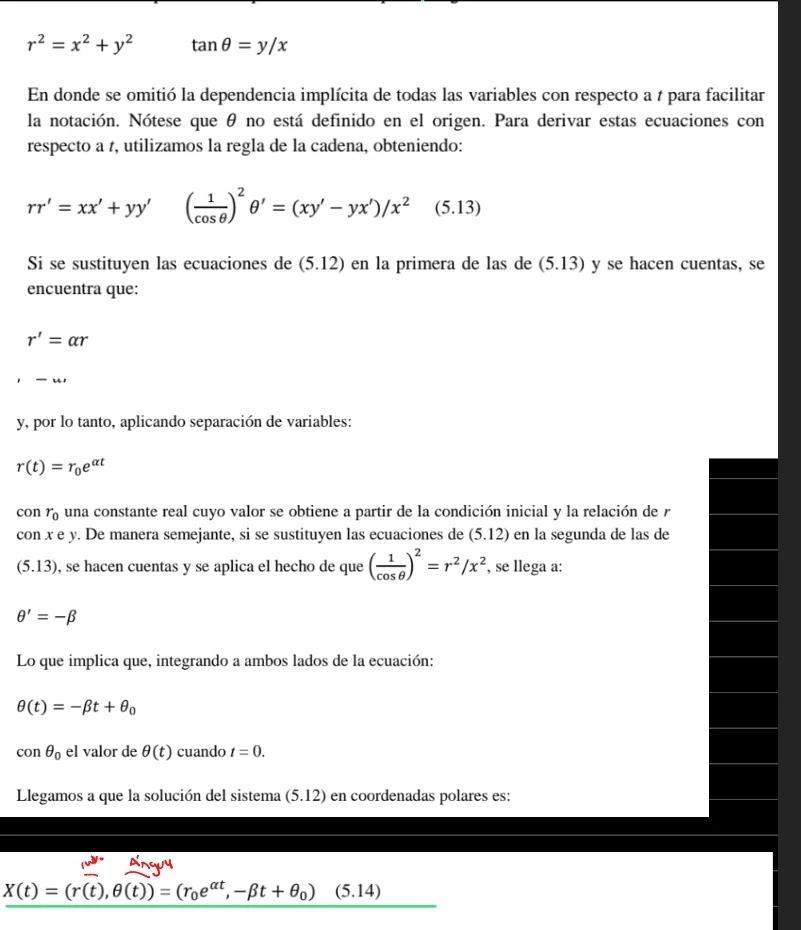
en los cuales vamos a poder clasificar al sistema dependiendo del alfa y beta en Espirales Logarítmicas, o Centro Estable si el alfa es 0.
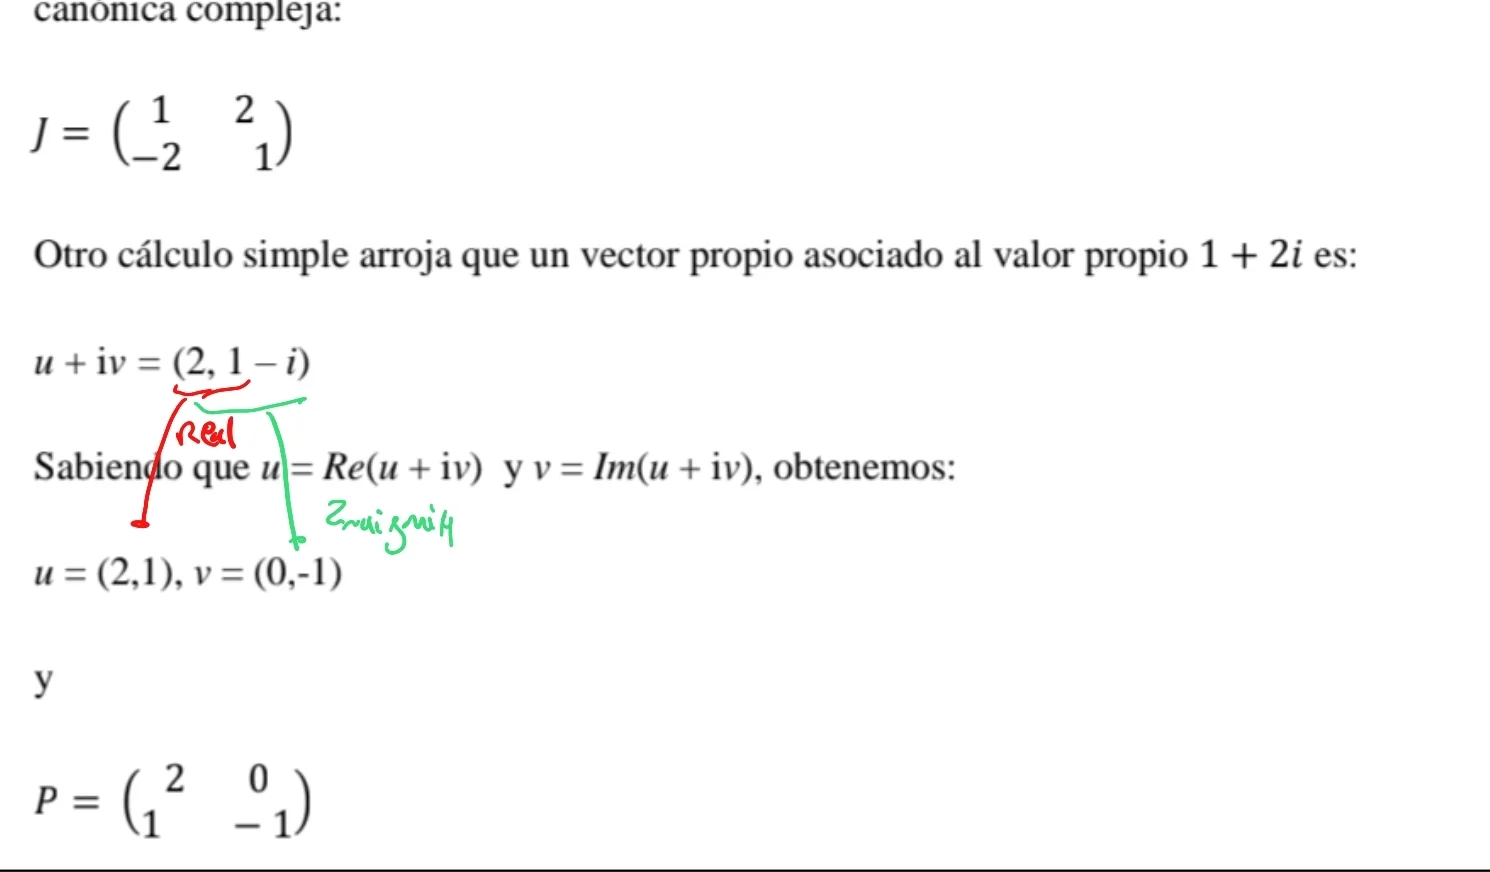
Como no sabemos que beta usar para deshacer el Cambio de Variable, vamos a tener que probar en el campo de vectores. Además la p se construye a partir de un solo Vector Propio.
No homogéneos
Si el sistema no es homogéneo, lo único que tendrá es un vector constante sumado, que simplemente desplazará el punto de equilibrio.
Podremos estudiar el sistema en el origen y mantendrá su comportamiento en el punto que sea.
No lineales
Con los que no sean Lineales si va a ser más complicado, ya que vamos a linealizarlos, pero hay algunos tipos de Punto crítico que son particularmente sensibles, como los Centro Estable, ya que con la aparición de un alfa cambia radicalmente. Su clasificación y su estabilidad
También pueden cambiar los Punto Estrella o Nodo de 1 tangente, pero no tanto ya que cambiarán solamente su clasificación, pero no su estabilidad.
Para linealizar el sistema, vamos a trabajar con la Matriz Jacobiana, evaluada en el punto, y será ella que nos dirá el comportamiento. Siempre que no tengamos un sistema sensible podremos hacerlo sin problema, pero en los centros se complica.
Podremos linealizar siempre que sea C1, ya que eso nos asegura que el resto tienda a 0 con los Polinomios de Taylor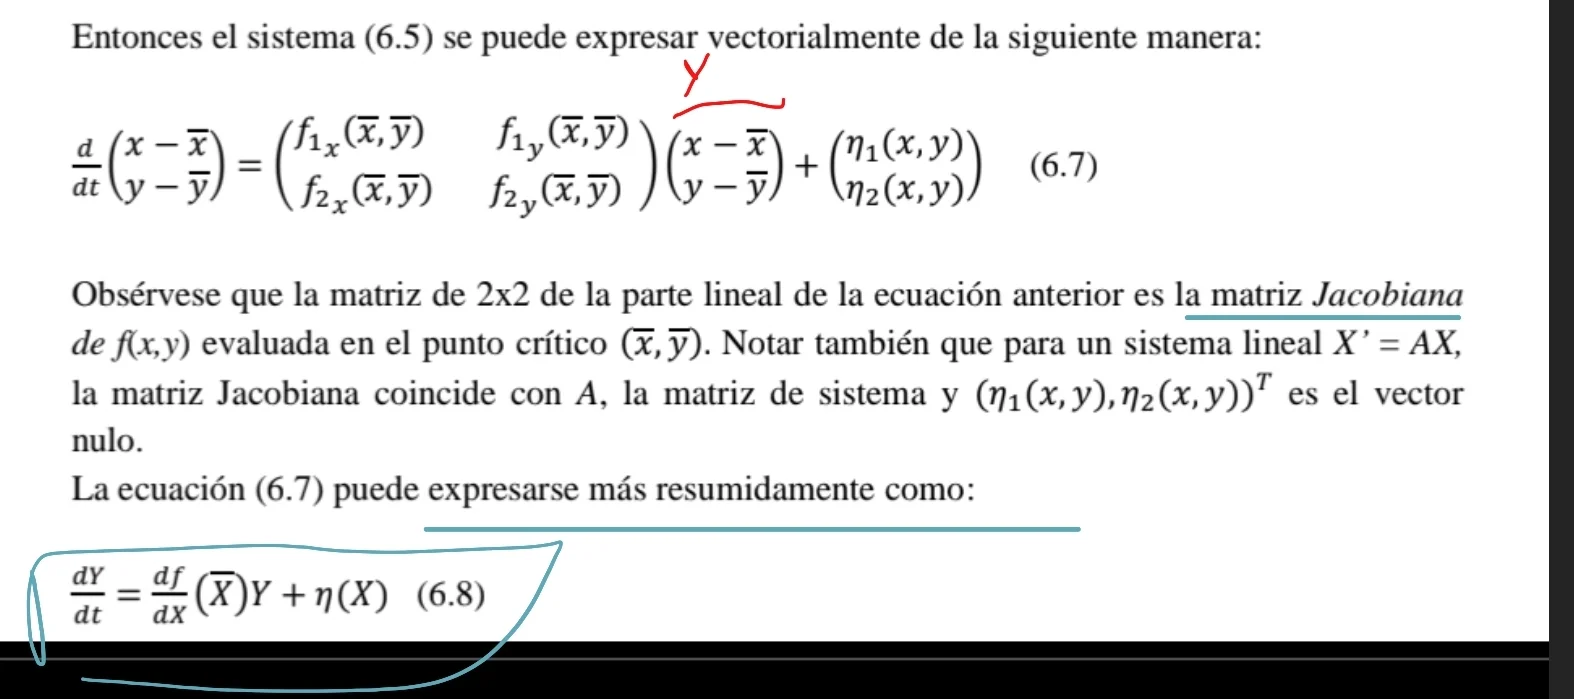
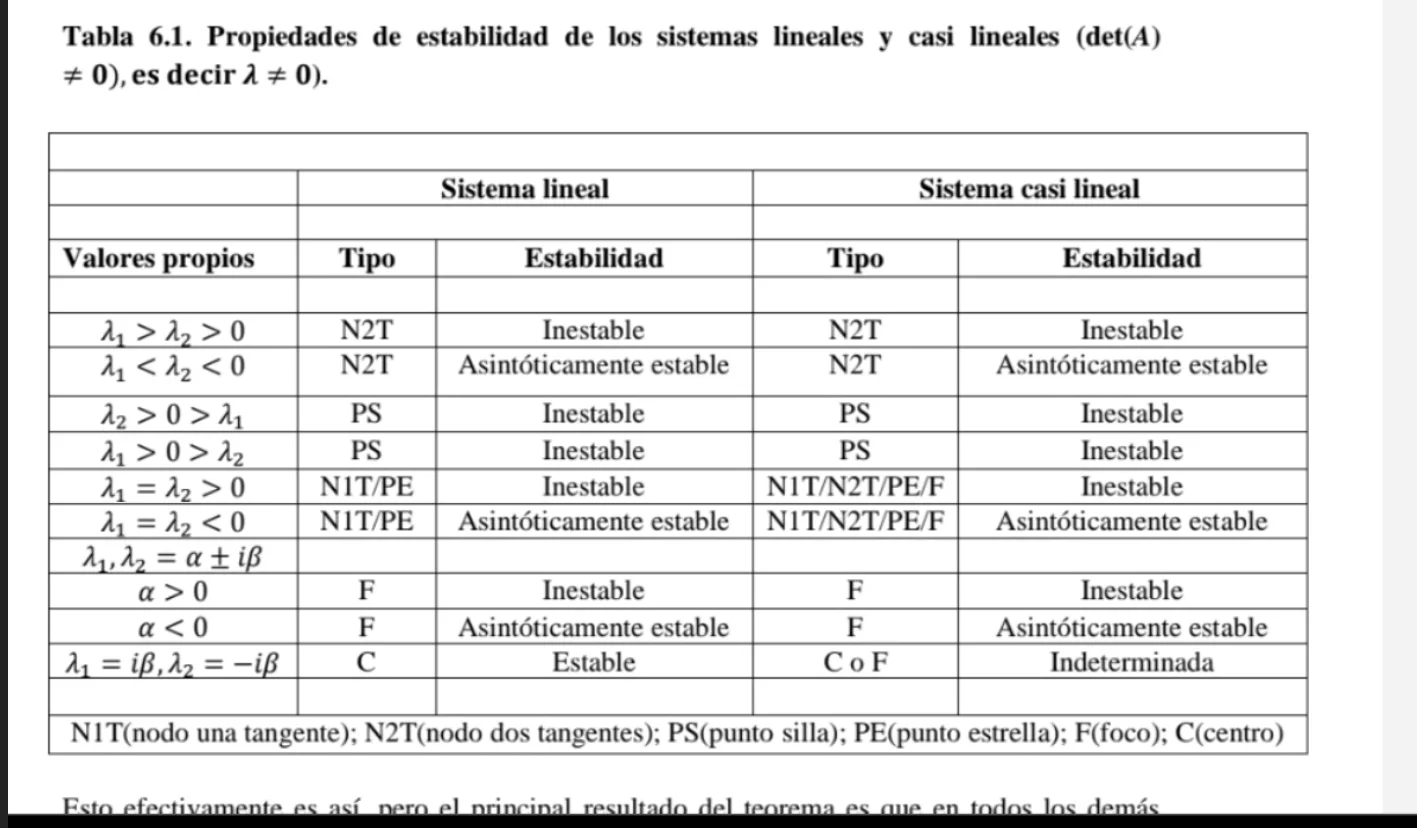
Además si es al menos C2, las que no sean centro, siempre mantendrán su clasificación.
También tenemos el Teorema de Hartman-Grobman:
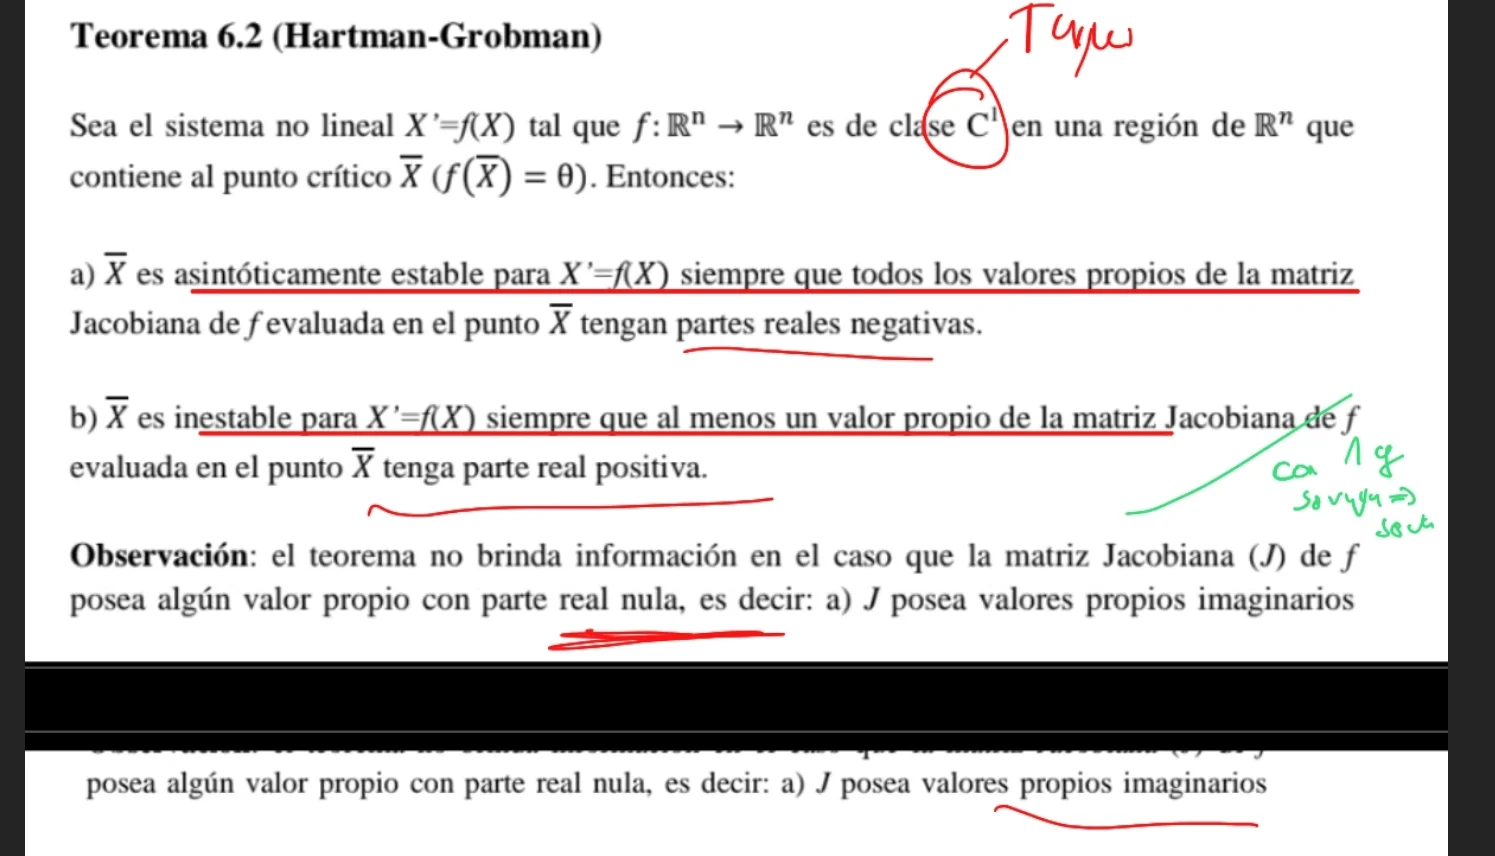
Sistemas Hiperbólicos
Los Sistema Hiperbólicos son sistemas que vamos a poder asegurar que mantienen su Estabilidad.
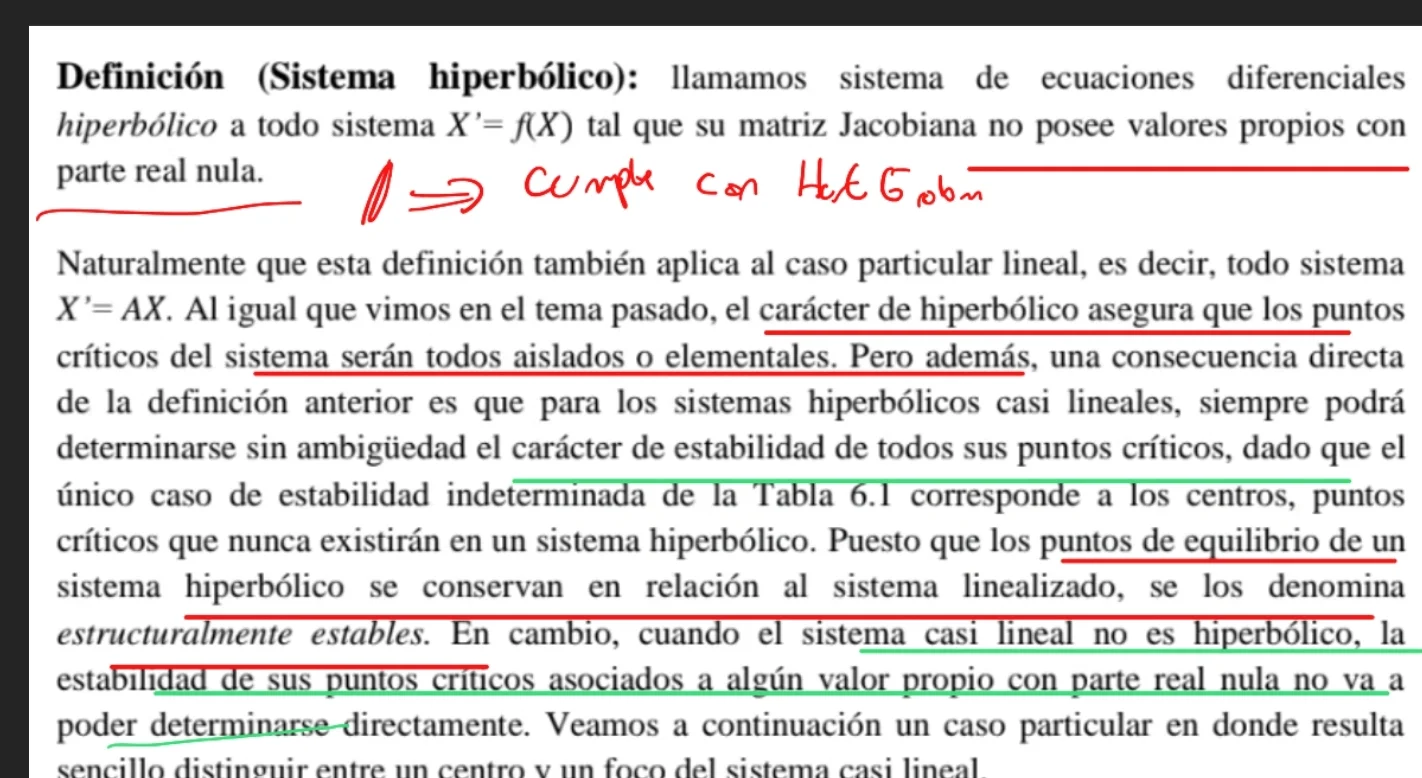
Sistemas Hamiltoniano
También los Sistema Hamiltoniano, 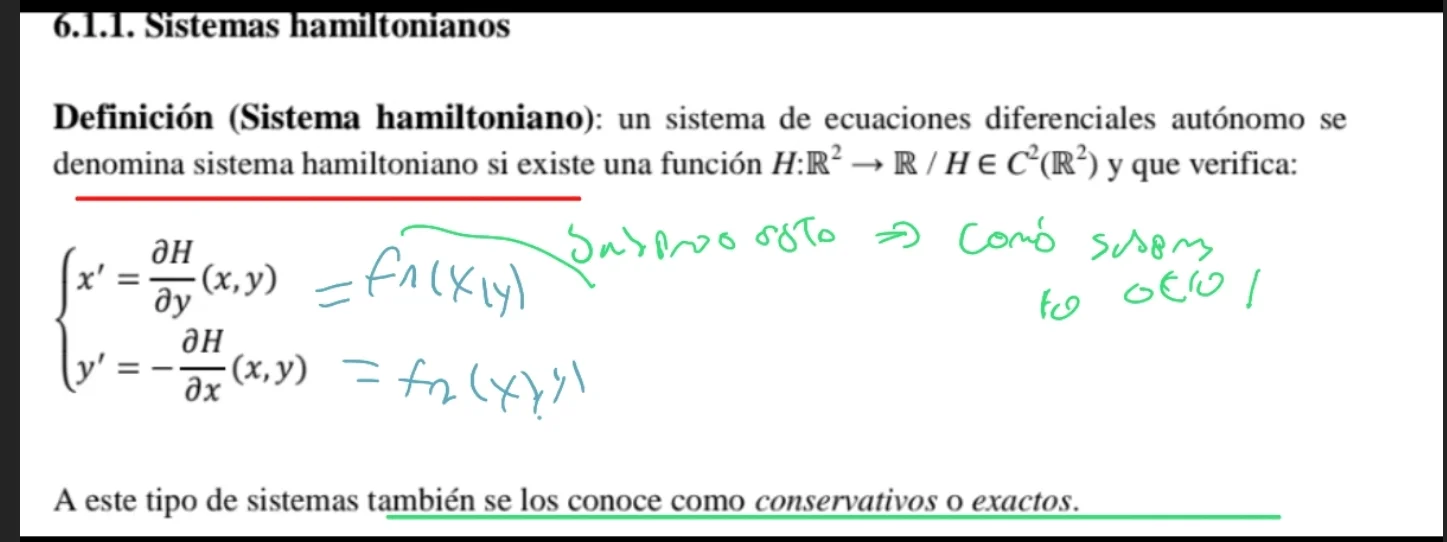
son útiles ya que siempre mantendrán lo que obtengamos de la Jacobiana.
Para verificar que pueda ser Sistema Hamiltoniano podemos hacer las derivadas y verificar que sean iguales:
Liapunov
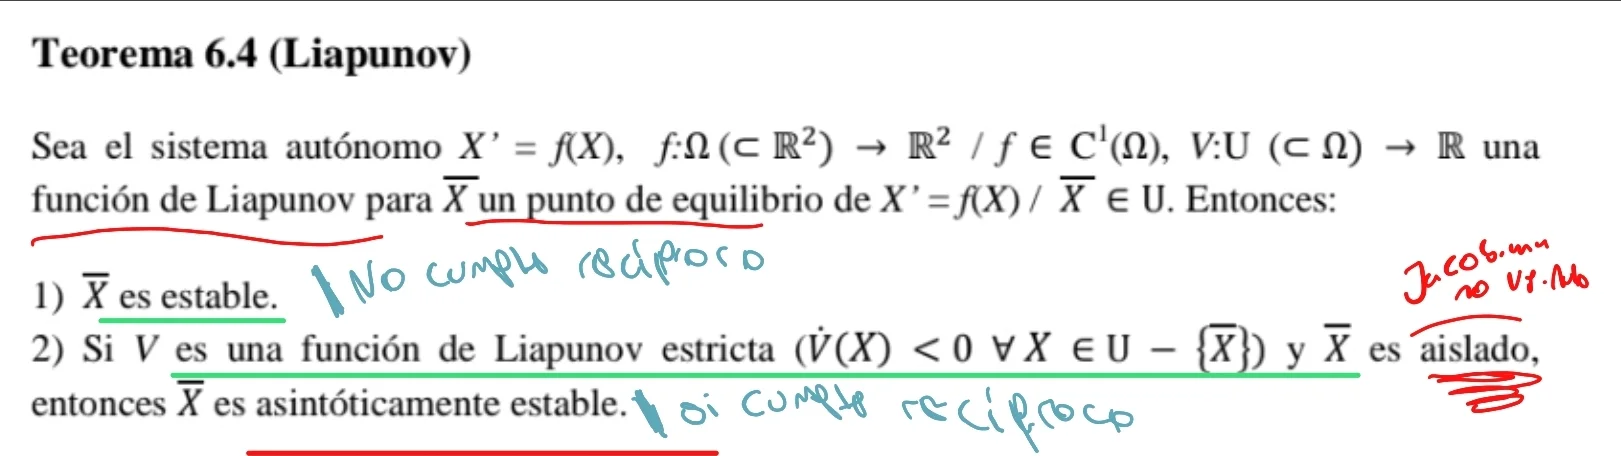
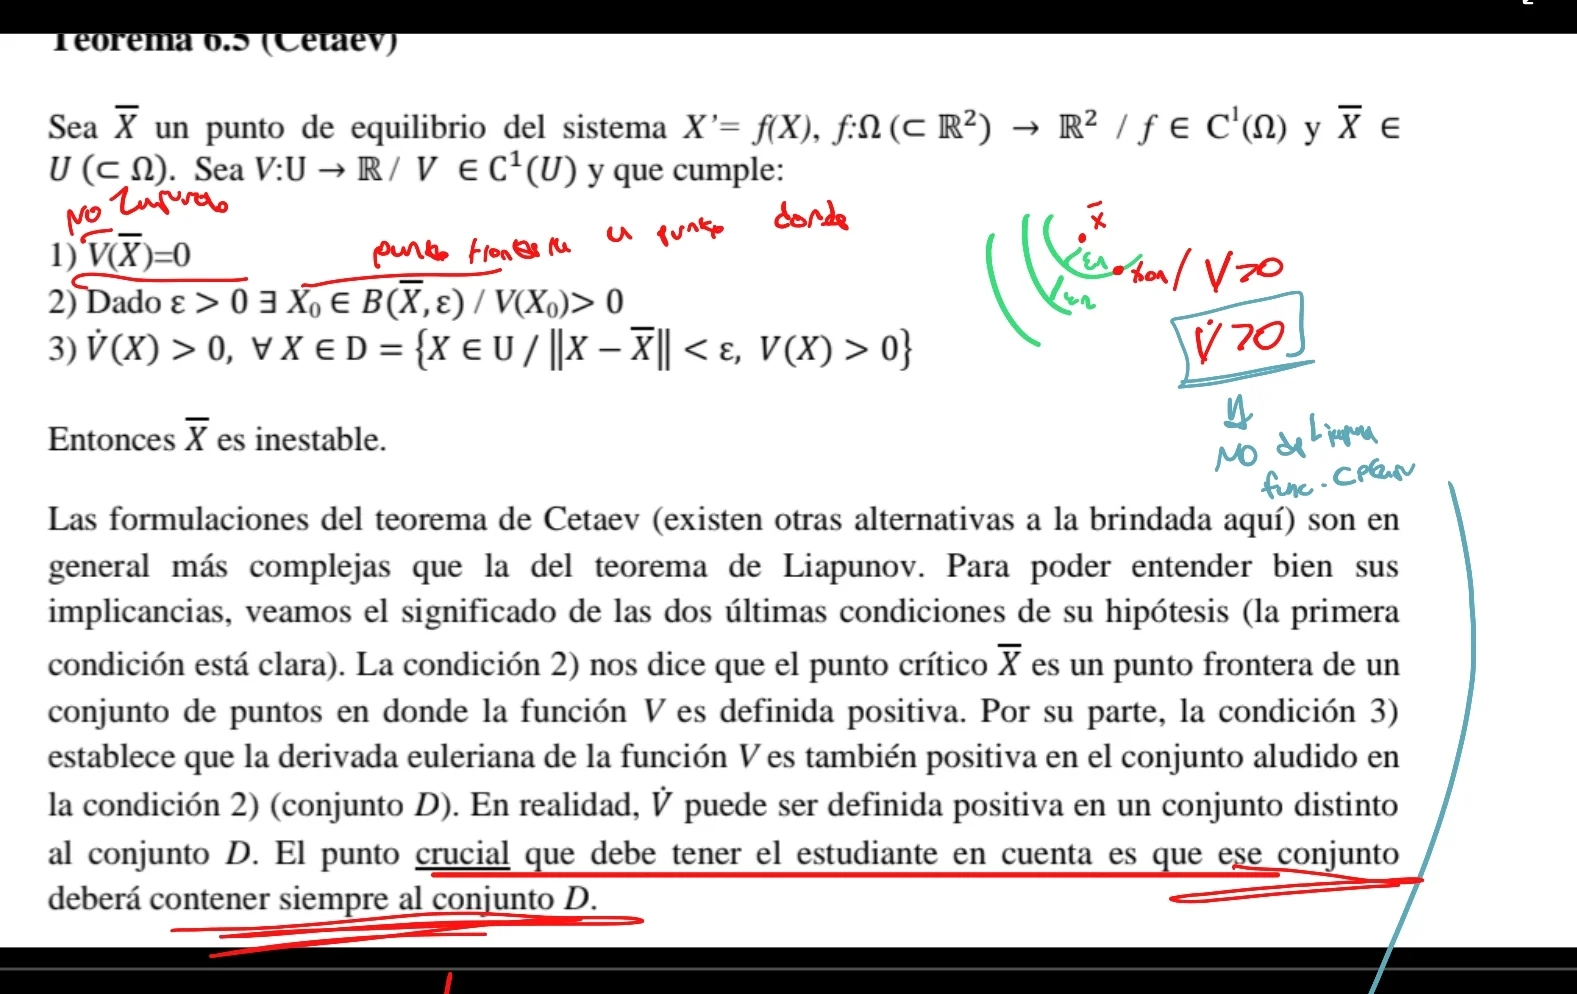
El método de Liapunov es una forma de hacer el estudio de la estabilidad y la clasificación, desde otro punto de vista, con funciones auxiliares.
Es un método directo porque no se basa en hacer cambios de variables y aproximaciones.
Para definirlo y entenderlo, primero hay que hacer otras definiciones antes.
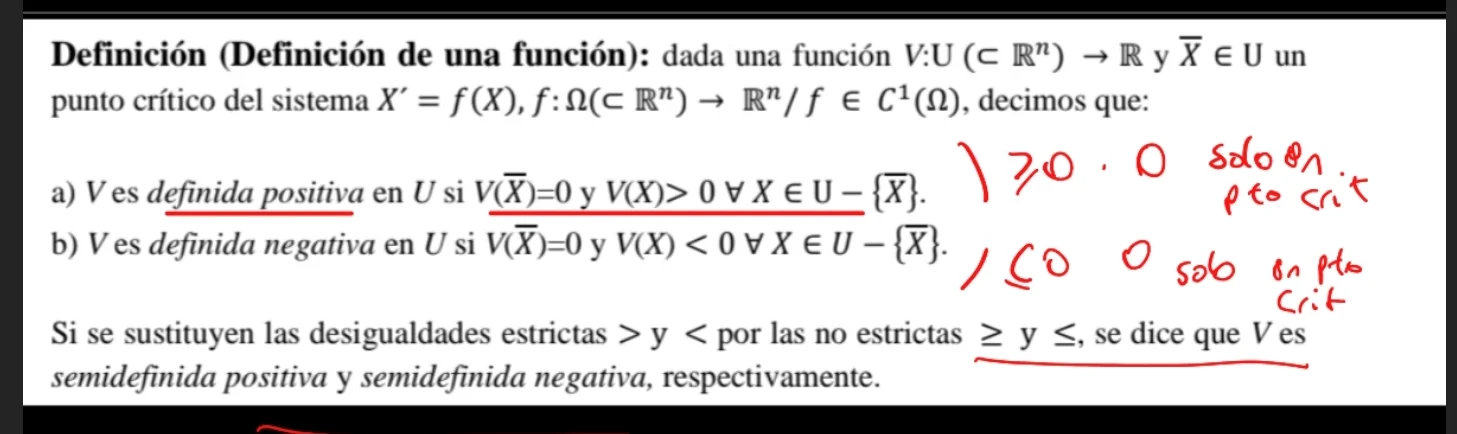
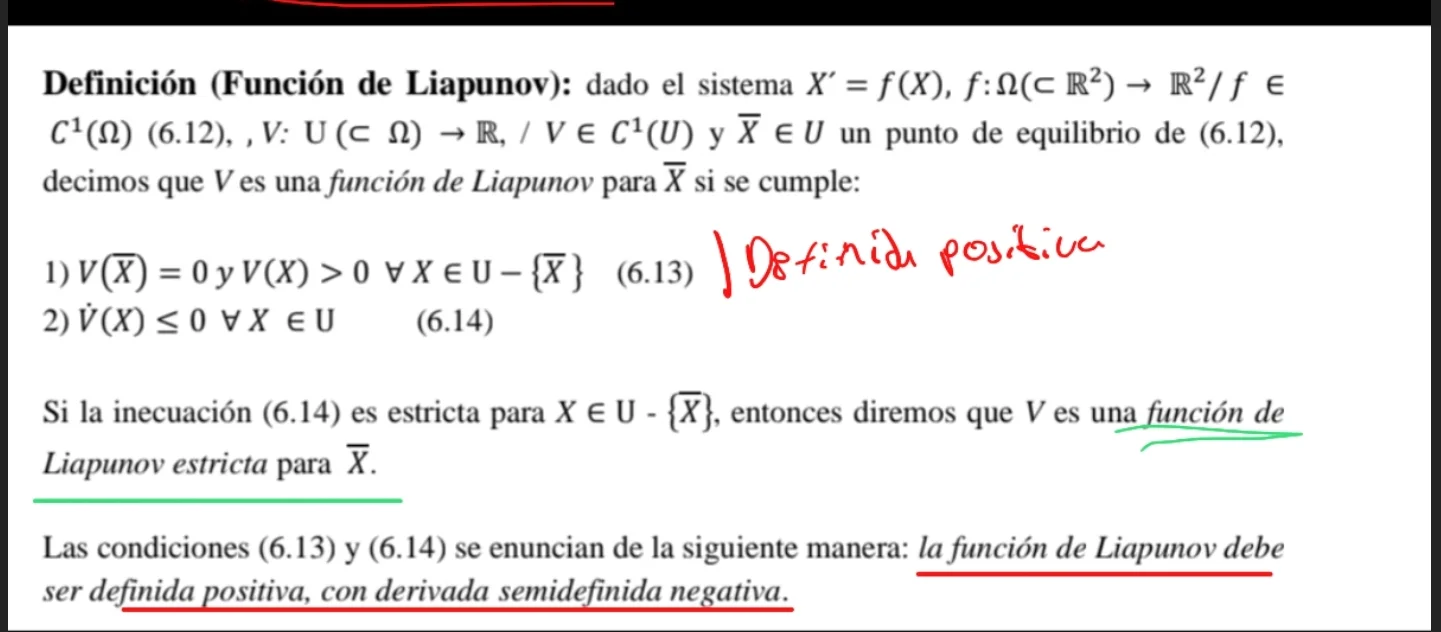
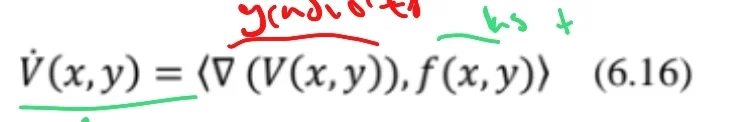
Candidatos a Liapunov
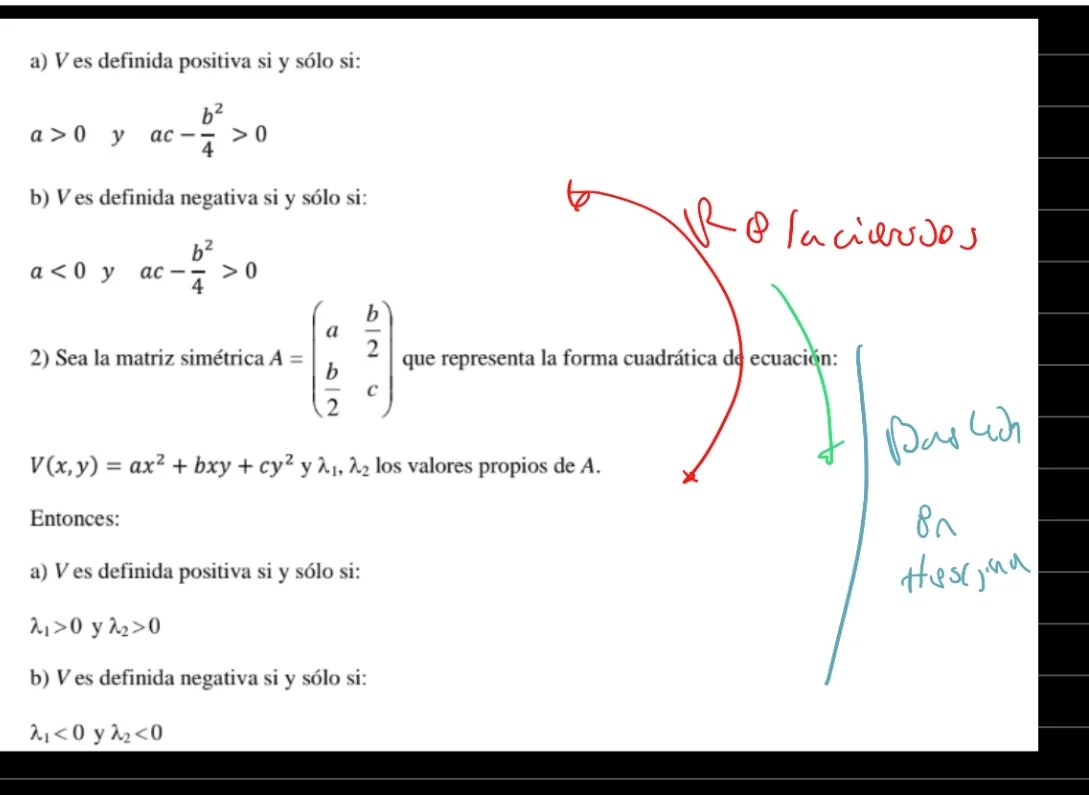
Las funciones que son más fáciles, y comunes para las formas ser Liapunov son las Forma Bicuadrática, lo bueno de ellas es que es fácil determinar su definición.
También hay otros sistemas, que llamamos Sistema Gradiente, 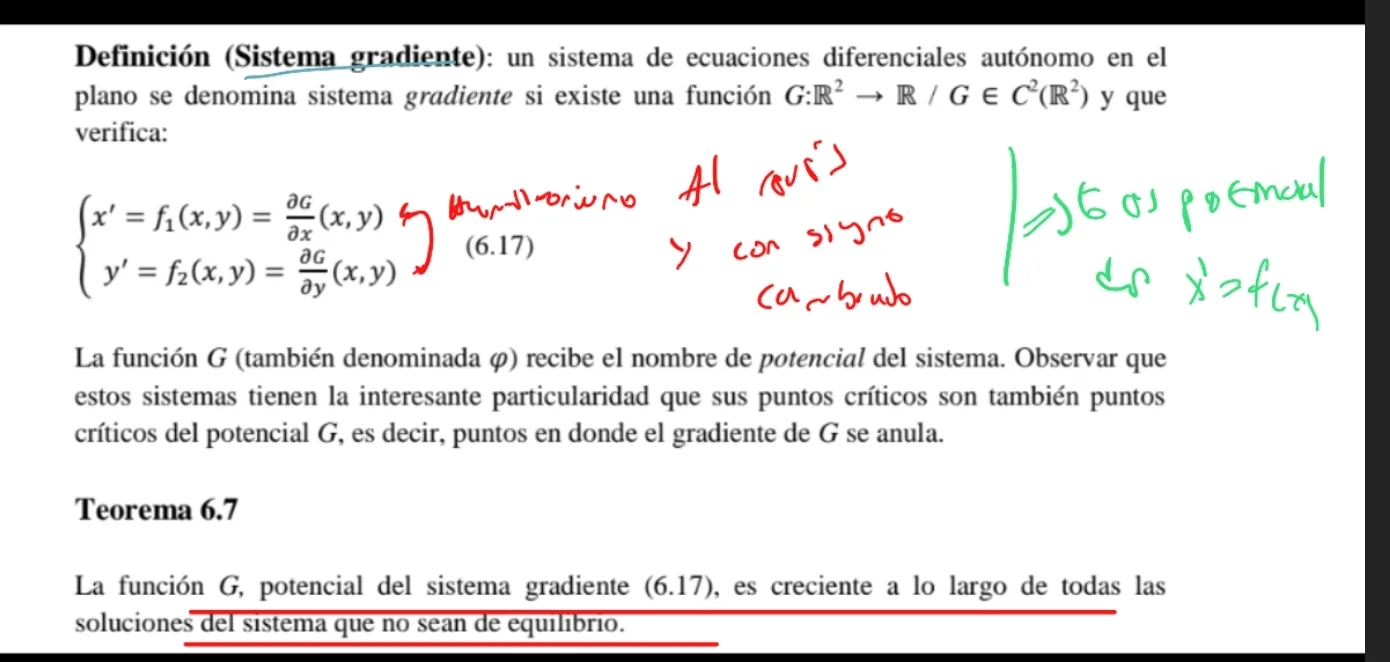
A ellos les podemos definir la Potencial, que puede ser su Liapunov o Cetaev.
Para poder ser Gradiente, las Derivadas cruzadas deben ser iguales.
Algunas veces sucede que todos los Valor Propio son negativos, en esos casos podemos usar las Matriz de Hurwitz. 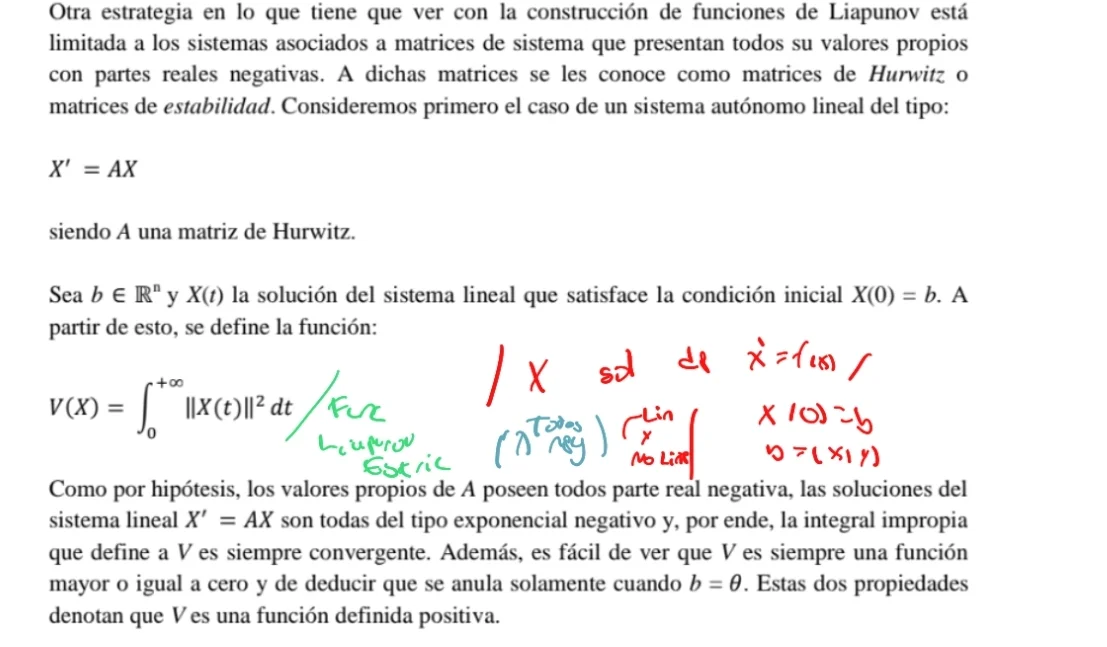
Además v. va a cumplir, lo necesario para Asintóticamente Estable
Transformada de Laplace
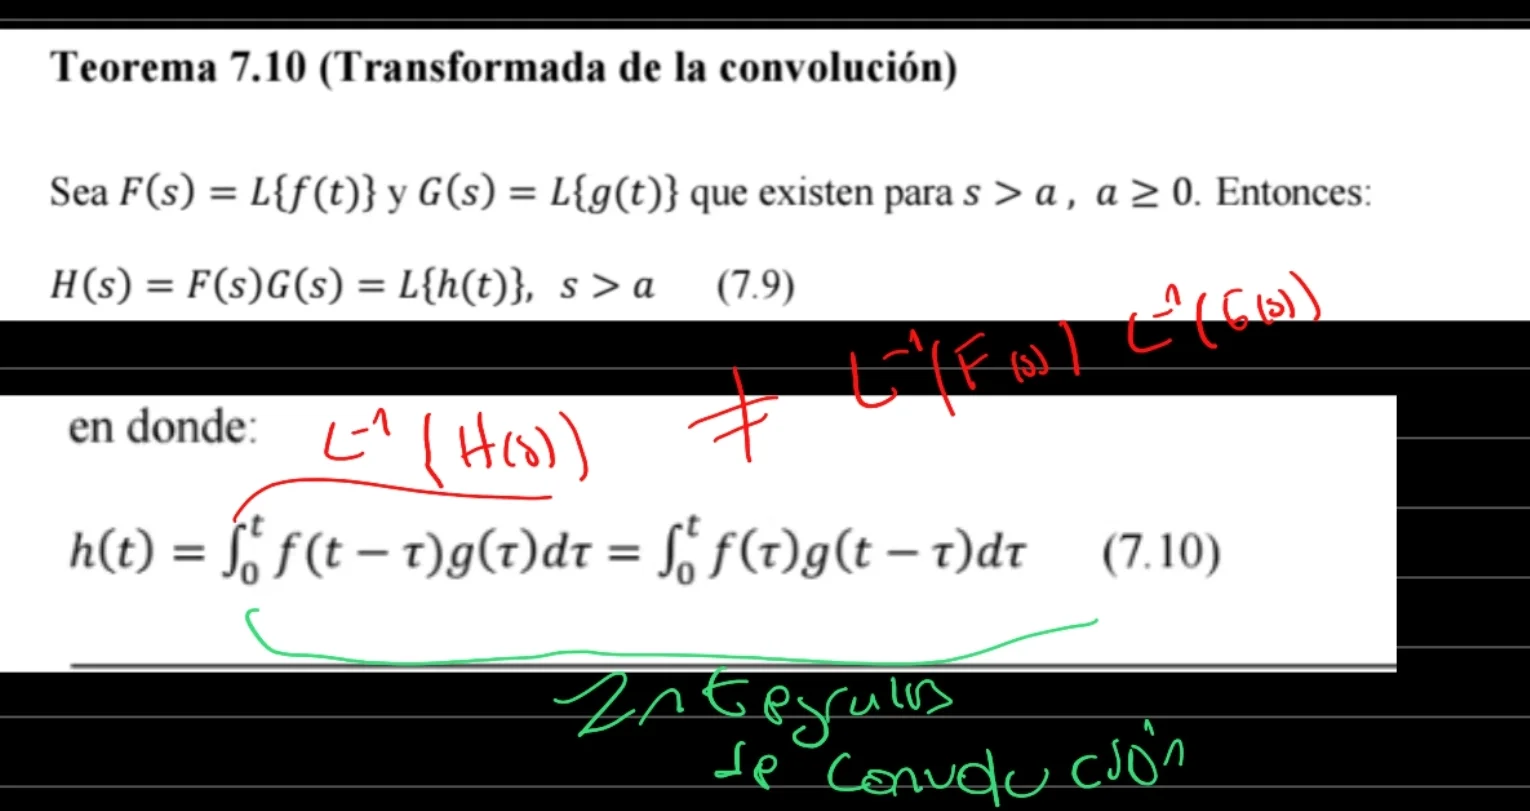
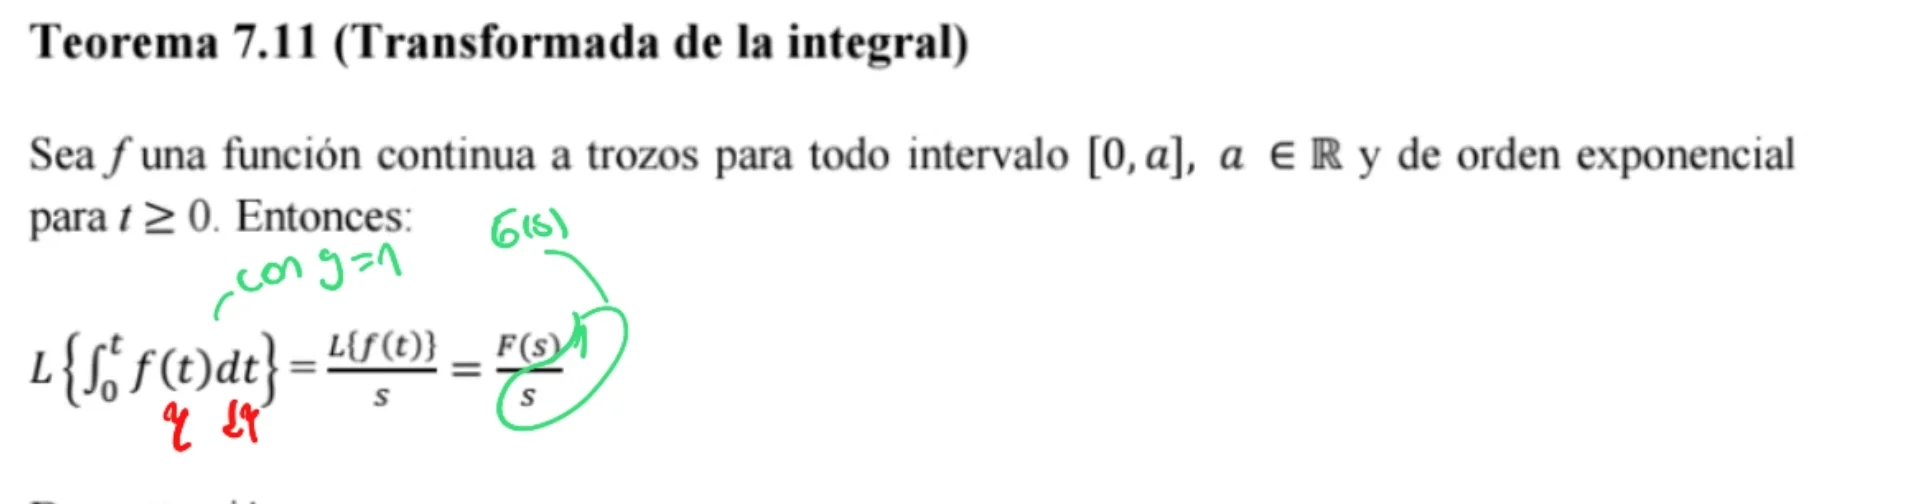
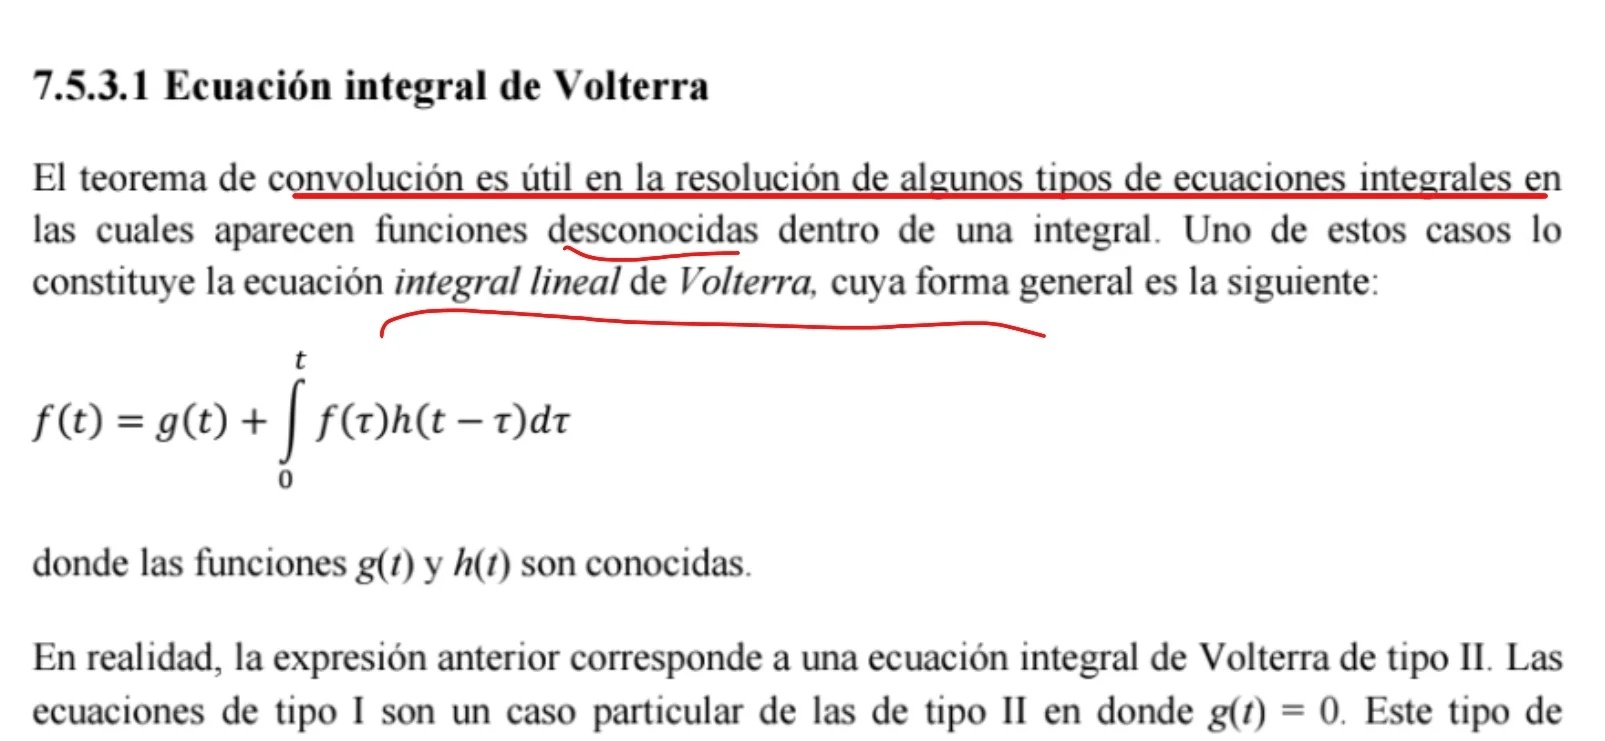
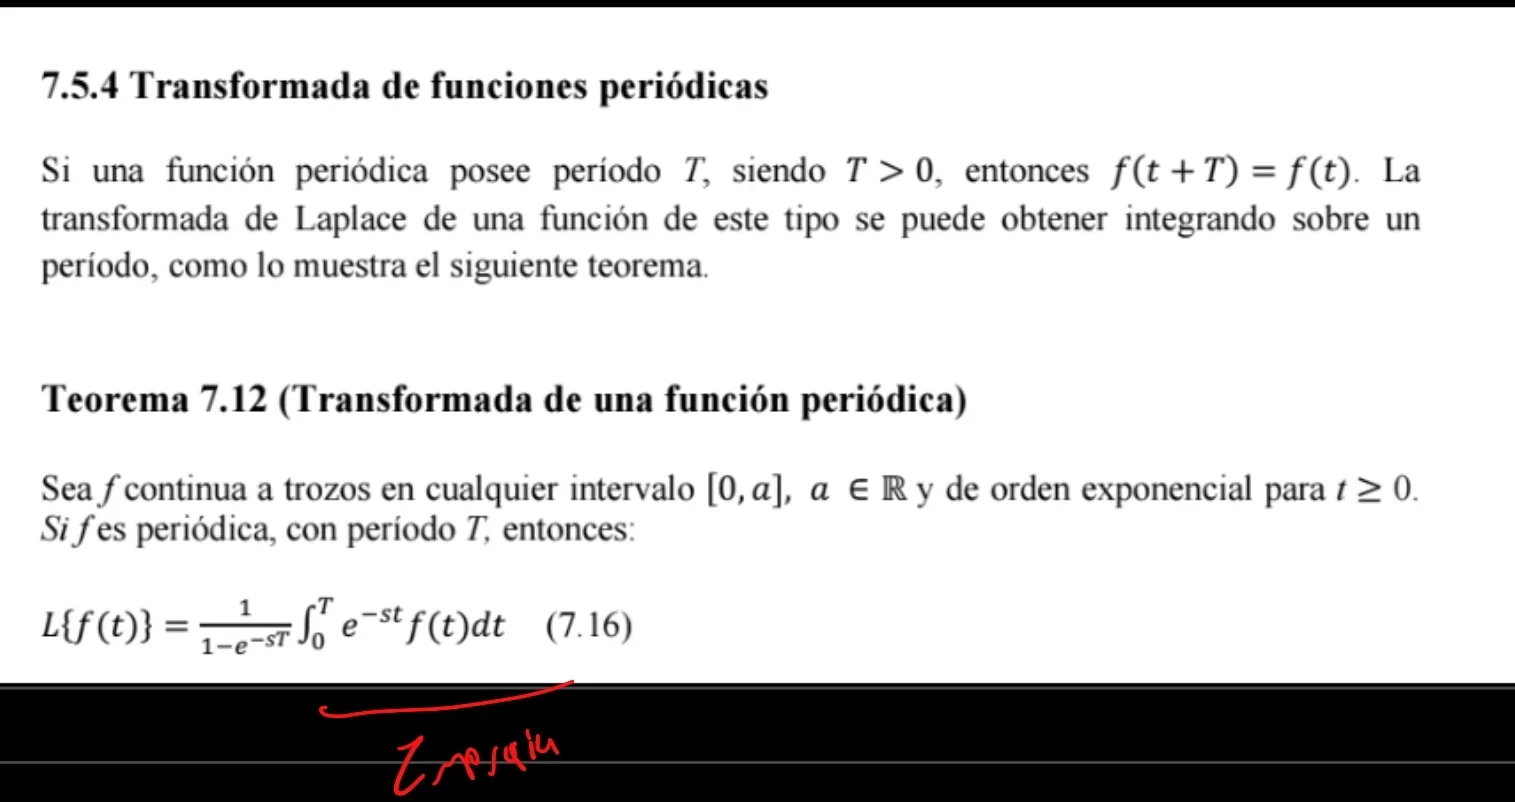
Otro método para resolver Ecuaciones Diferenciales es el método de las Transformada de Laplace, que generalmente no va a ser tan útil, a no ser que sean ciertas funciones particulares, como las partidas o las integrales.
La idea es transformarlas en Sistemas de Ecuaciones Lineales algebraicos sencillos de resolver.
Para definir la Transformada de Laplace es importante definir primero otros conceptos.
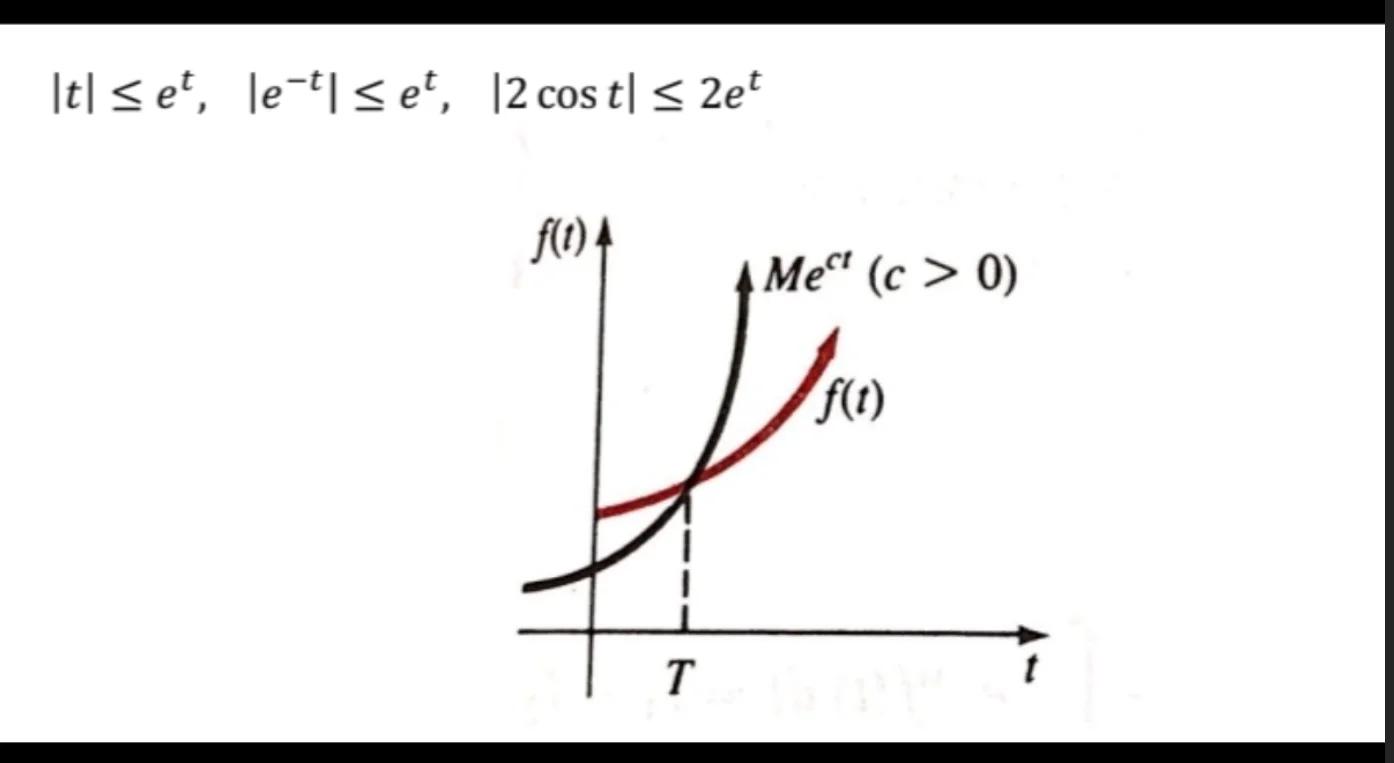
Como las Función de Orden Exponencial:
Y la Transformada Integral:
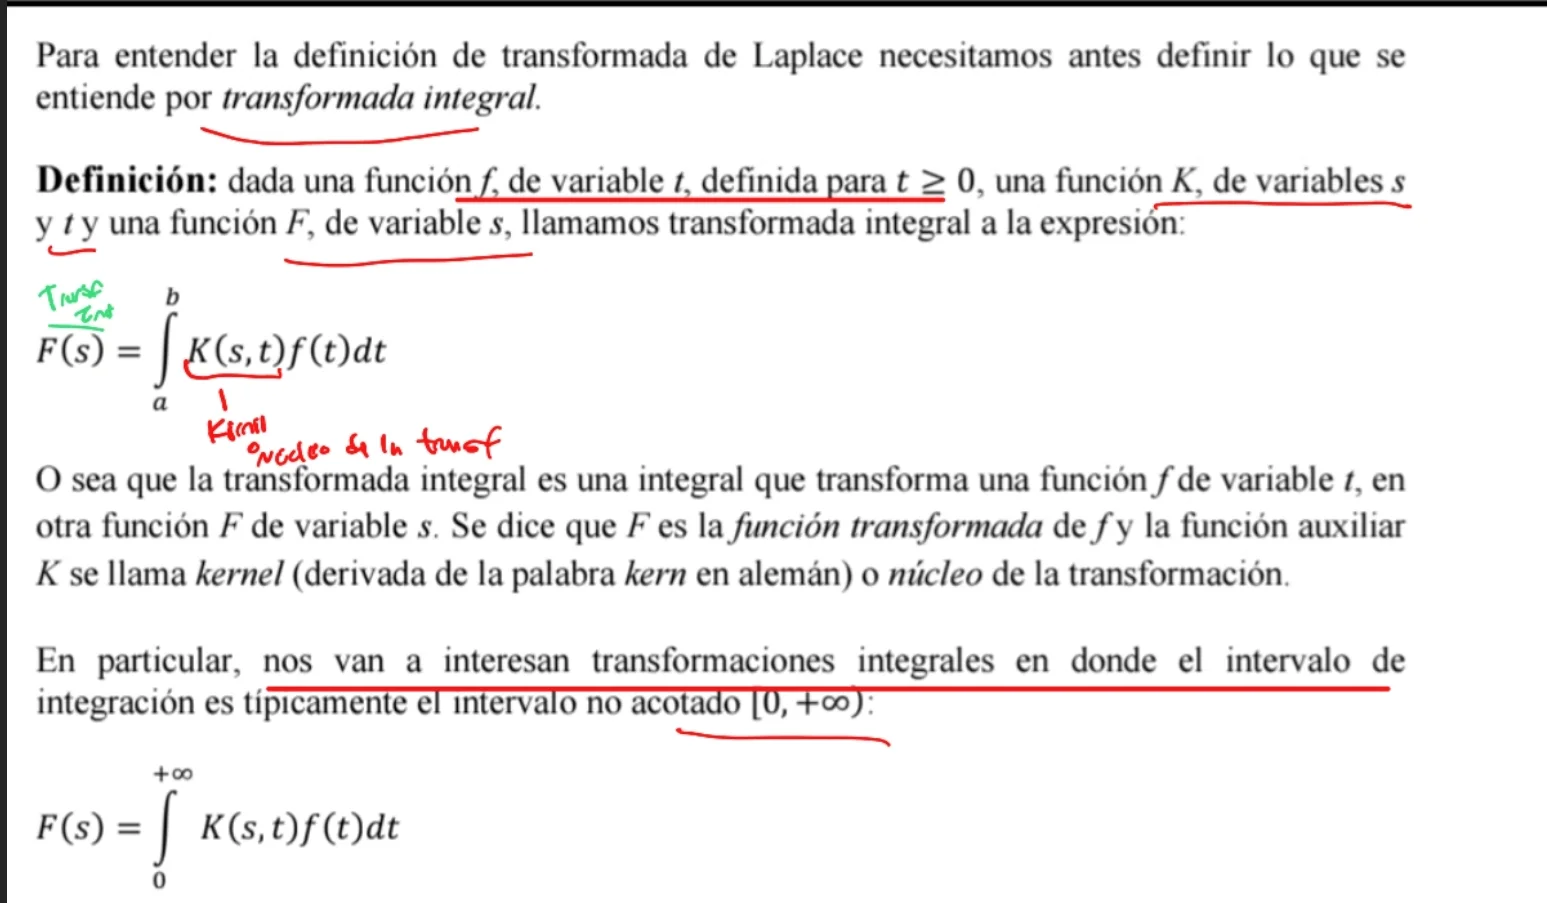
La Transformada de Laplace es si la función k es la Exponencial.
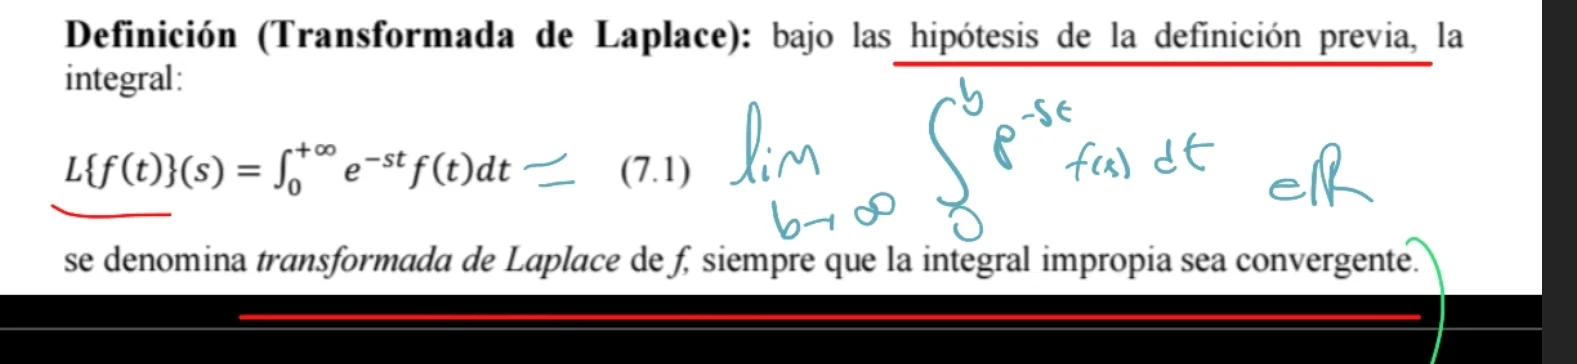
como es necesario que sea Convergentes, para que exista la transformada de Laplace, la función debe ser de Orden Exponencial.
Además, por ser una integral, cumple con ser una Transformación Lineal.
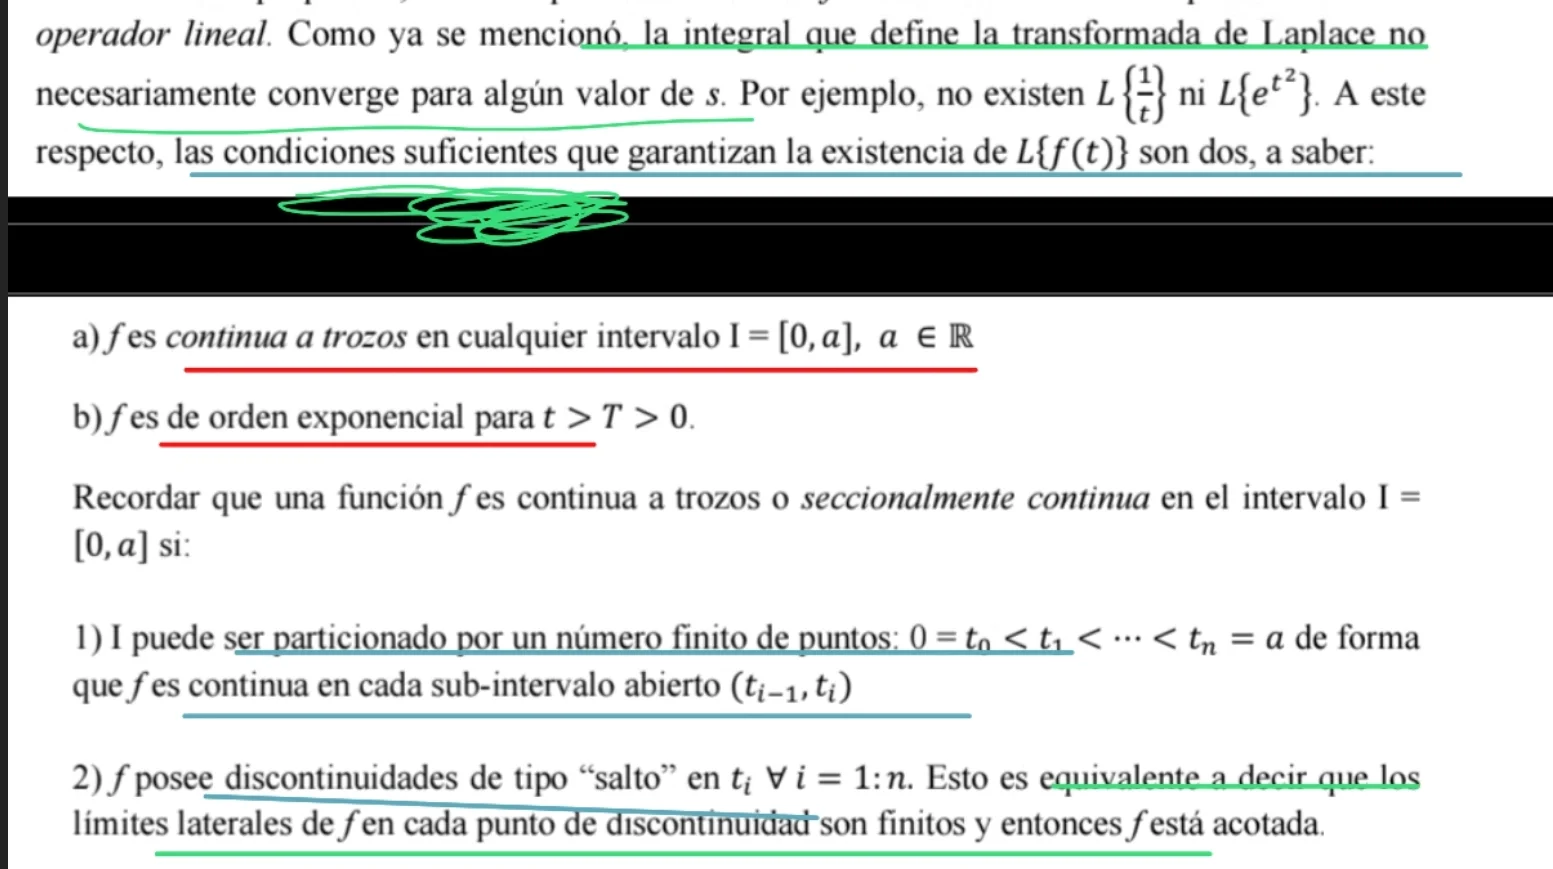
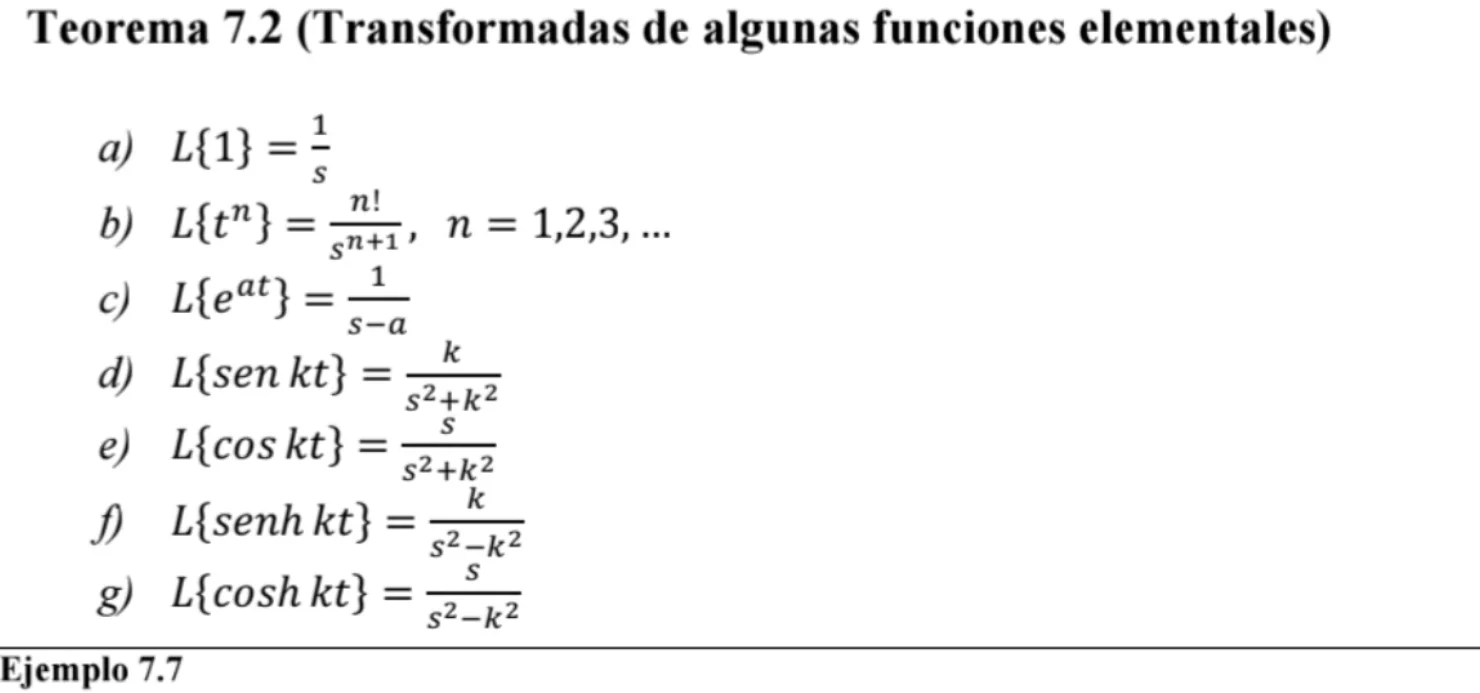
Muchas veces quedan integrales horribles, por lo que usamos propiedades y las transformadas de funciones elementales.
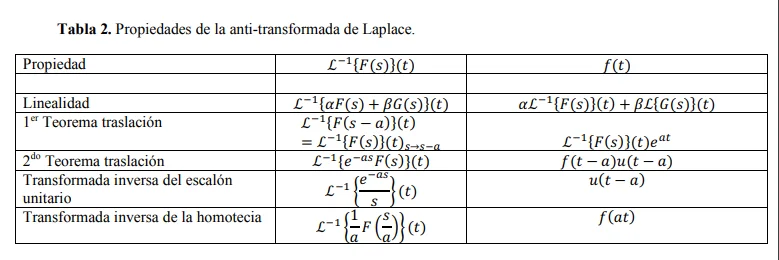
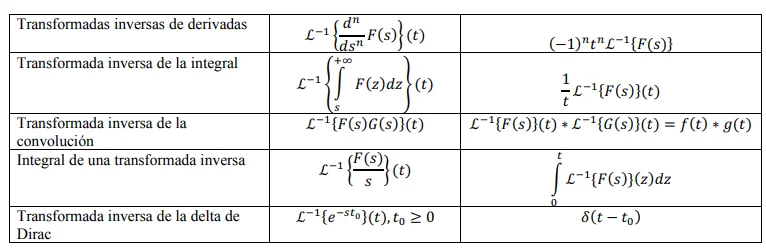
También nos va a interesar deshacer la transformada, lo que llamaremos Antitransformada.
Es otra integral rara pero con variables complejas durísima, entonces usamos nuevamente las funciones elementales y ciertas propiedades.
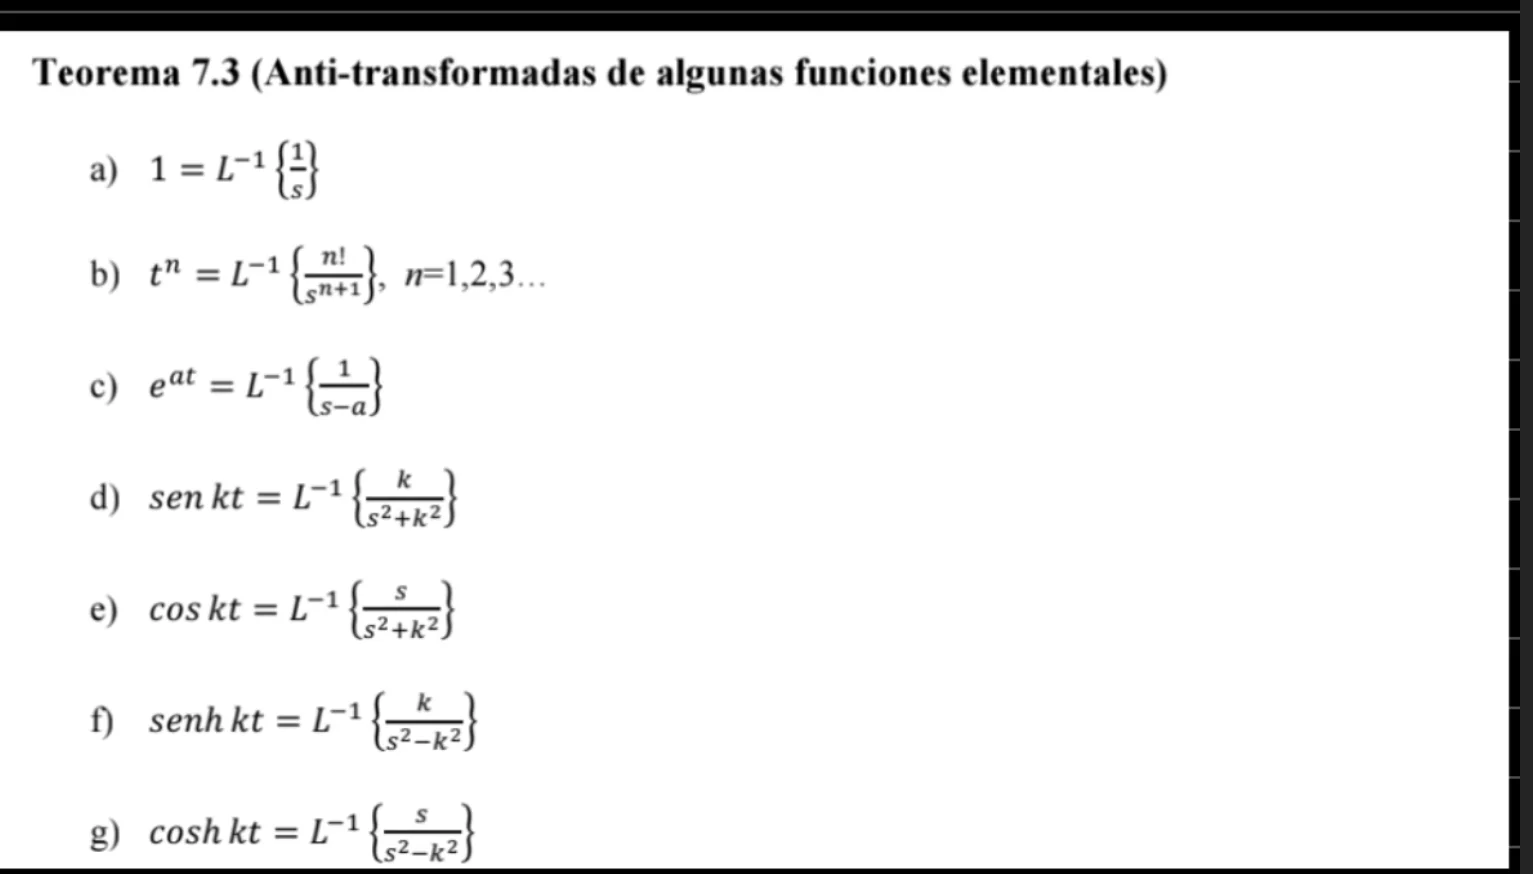
Nuevamente también es una Transformación Lineal.
Una condición necesaria de una función para ser transformada, es que su Límite a más inf tienda a 0.
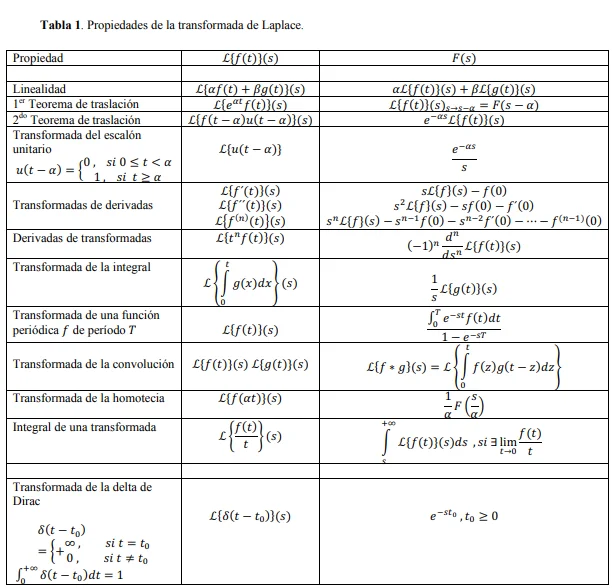
Propiedades
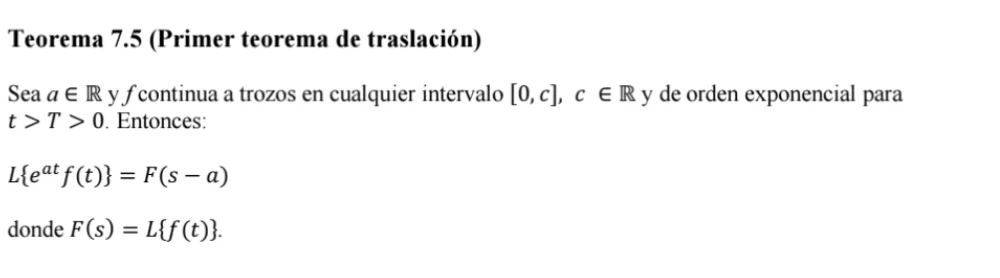
Escalón Unitario, el escalón unitario es muy útil para trabajar con funciones partidas, porque "prende y apaga" funciones.
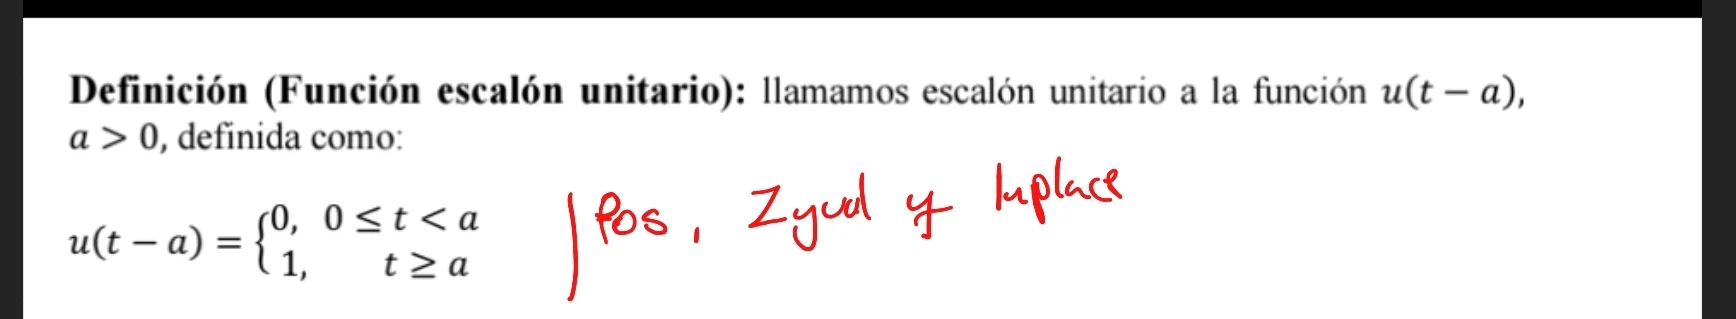
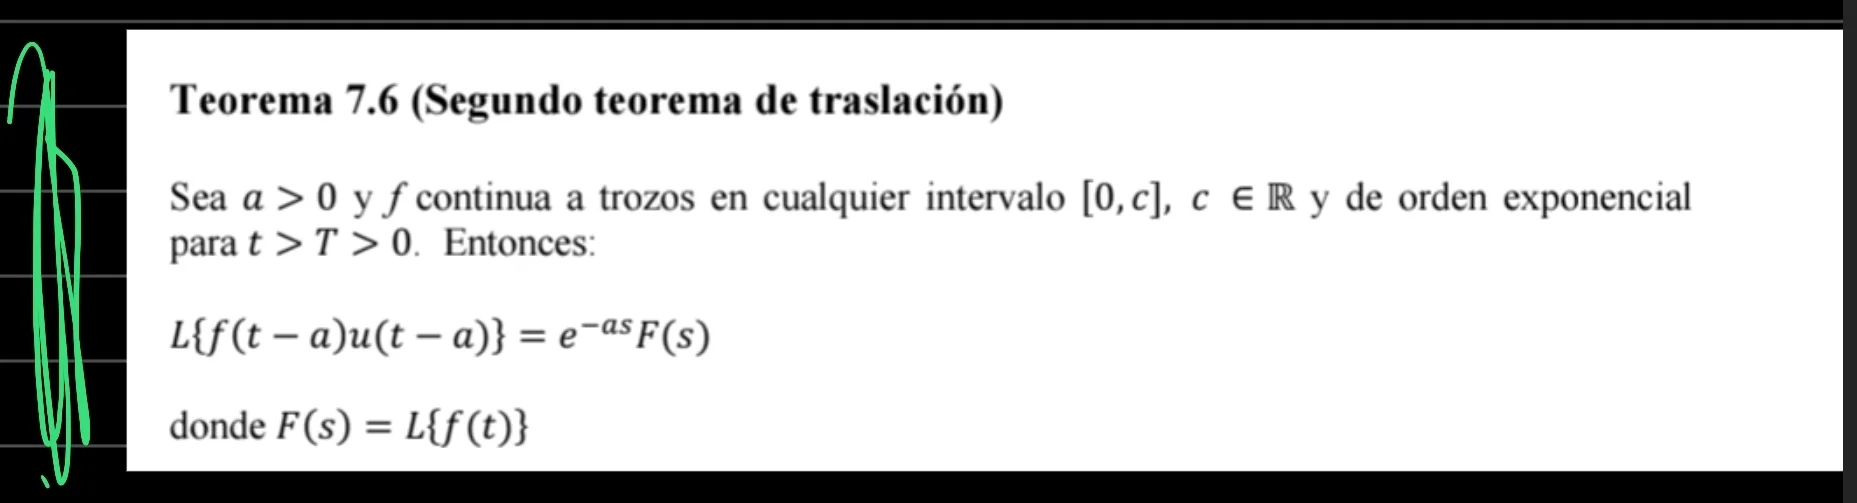
Segundo Teorema de Traslación: