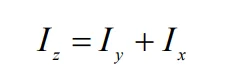Física 101 -2
Momento Lineal.
El Momento Lineal o Momentum, es la masa por la Velocidad.
Las fuerzas en realidad no son masa por Aceleración, si no que son la Derivada del Momento Lineal. Y son masa por Aceleración, solo cuando la masa es constante.
Impulso
El Impulso es el cambio en el Momento Lineal, producido por la Fuerza Neta que actúe sobre el objeto.
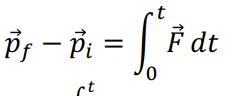
Pero como es un Vector para integrarlo hay que separarlo en cada Eje de Coordenadas.
También podemos calcular el Impulso de una fuerza cualquiera, pero va a ser igual al cambio de Momento Lineal solo si esa Fuerzas es igual a la Fuerza Neta.
Si la Fuerza Neta es 0, entonces el Momento Lineal será constante, por lo que si la masa es constante, la Velocidad también lo será.
Si tengo un sistema complicado con varias masas, se puede complicar el tratamiento de las fuerzas una a una, pero el Momento Lineal de todas no cambiará si nada les hace una fuerza externa.
Y el Momento Lineal del Sistema que las incluye a todas, es la sumatoria del Momento Lineal de todas.
El Centro de Masa es el punto más representativo de ese sistema, su posición se calcula: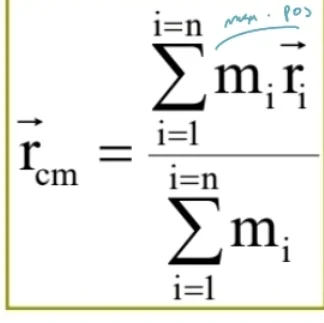
Y su Velocidad:
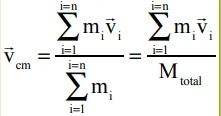
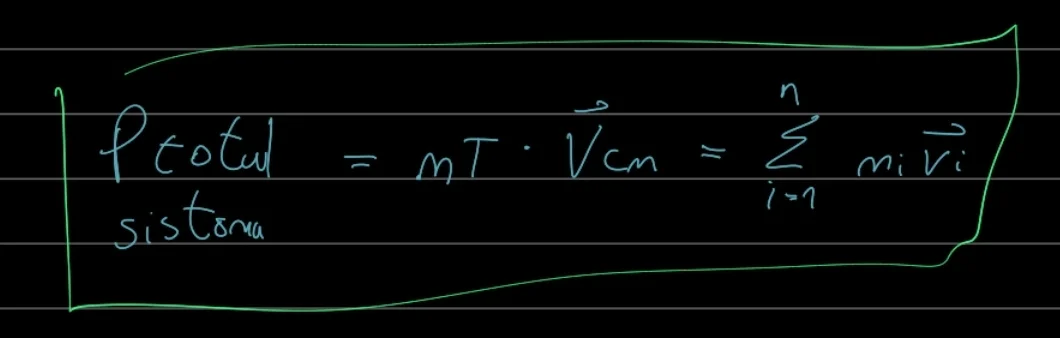
El Momento Lineal total del sistema será igual a la masa total por la Velocidad del Centro de Masa, o simplemente por despeje, la sumatoria de los Momento Lineal de las partículas:
La Aceleración del Centro de Masa: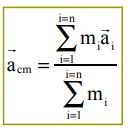
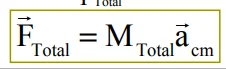
Cm en Continuos
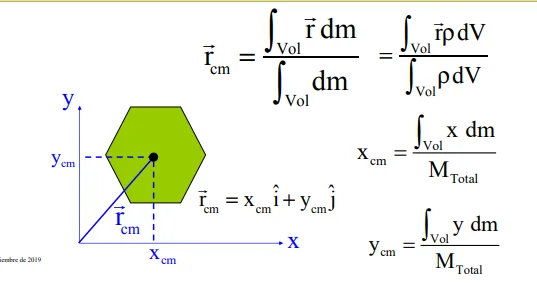
También podemos hallar el Centro de Masa de Sistemas Continuos o Rígidos.
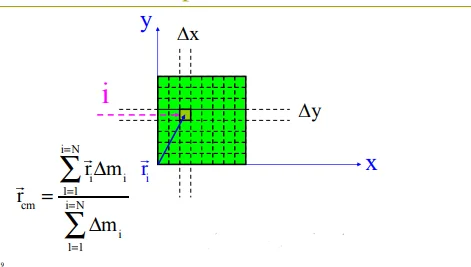
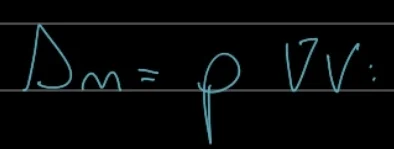
Y el delta masa lo vamos a obtener con la densidad.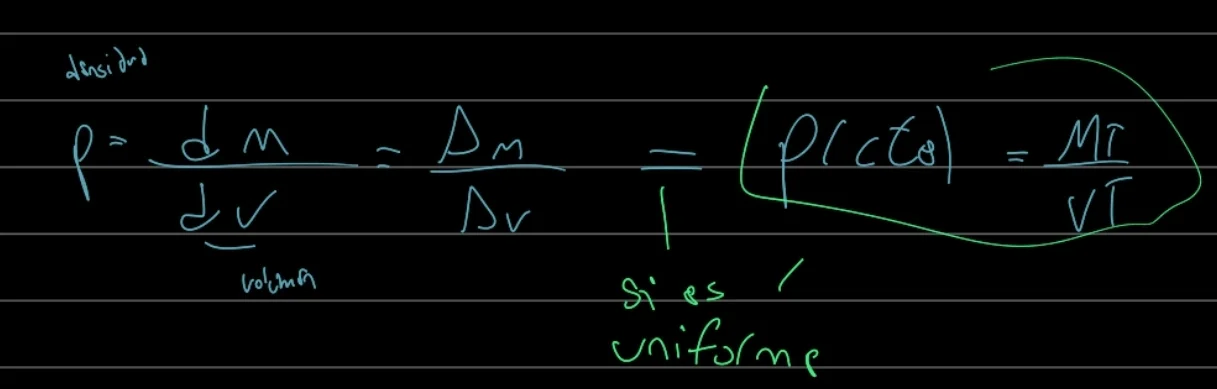
También nos podemos apoyar de Ejes de Simetría, mpara ubicarlos cualitativamente.
Con sistemas que son irregulares, podemos tomarlos de un borde y ver si giran. Cuándo no lo hace quiere decir que estamos en el eje del Centro de Masa.
Otra cosa útil es el Teorema de Pappus. Que nos permite calcular el volumen de cualquier Cuerpos de Revolución, como su área por el perímetro de circunferencia que recorre su centro de masa.
Sistema centro de masa
Vamos a usar un Observador Inercial, que se mueva junto a nuestro Centro de Masa para simplificar el estudio , porque así veremos solo el movimiento relativo al Centro de Masa, y no el del propio Centro de Masa que ya conocemos.
Choques
Clasificación
Podemos clasificar los choques en:
- Elástico
- Inelástico
- Parcialmente inelástico
- Explosivo
Un Choque Elástico es aquel en el que los objetos en el choque rebotan perfectamente, sin perder Energía.
Un Choque Inelástico es totalmente al contrario, en el los dos cuerpos del choque quedan totalmente unidos.
EL Parcialmente elástico es el intermedio.
Y el Choque Explosivo es aquel en el que la Energía final es mayor que la inicial.
Otro tipo de choque es el Choque Instantáneo, pero este no tiene que ver con las velocidades, si no que con el tiempo, al ser instantáneo consideramos que las fuerzas externas no le afectan.
Una herramienta útil al clasificar choques es el Coeficiente de Restitución.
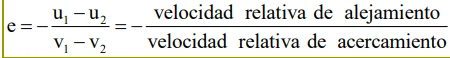
Si es 1 es elástico, 0 inelástico, mayor a 1 explosivo, y en el medio parcial.
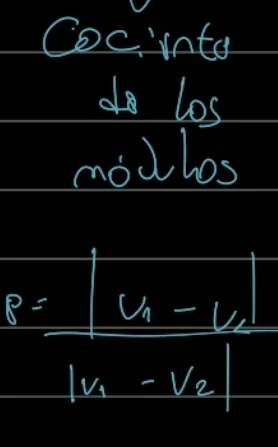
Si fuera un choque bidimensional, debemos usar el cociente de los módulos:
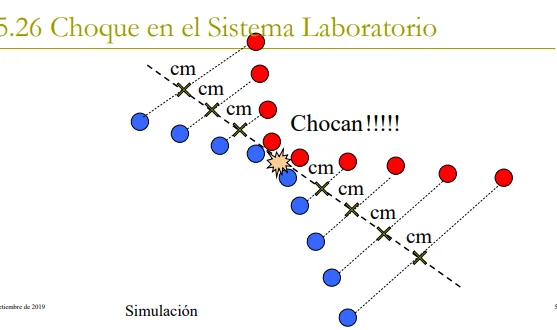
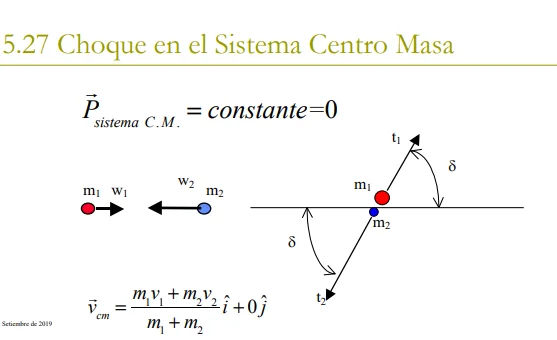
Para choques Bidimensionales solemos usar el Sistema Laboratorio si nos dan un ángulo, pero si nos dan velocidad usamos el sistema centro de masa
Oscilaciones
Cuando hacíamos una gráfica de Energía Potencial veíamos que habían ciertos puntos de estabilidad, que hacían oscilar con Fuerzas Restauradoras.
Por ejemplo el caso de un Péndulo, la Fuerzas Restauradoras es el Peso.
Las Fuerzas Restauradoras deben tener signo opuesto al de la Posición en todo momento.
Casi siempre vamos a trabajar con pequeñas oscilaciones, por lo que el Arco lo vamos a aproximar a lt. Esto lo hacemos siempre que la oscilación sea menor a 45 grados.
La frecuencia de Oscilación e el tiempo que demora en ciclo.
La Ecuación que usaremos para describir el movimiento de un Péndulo será:
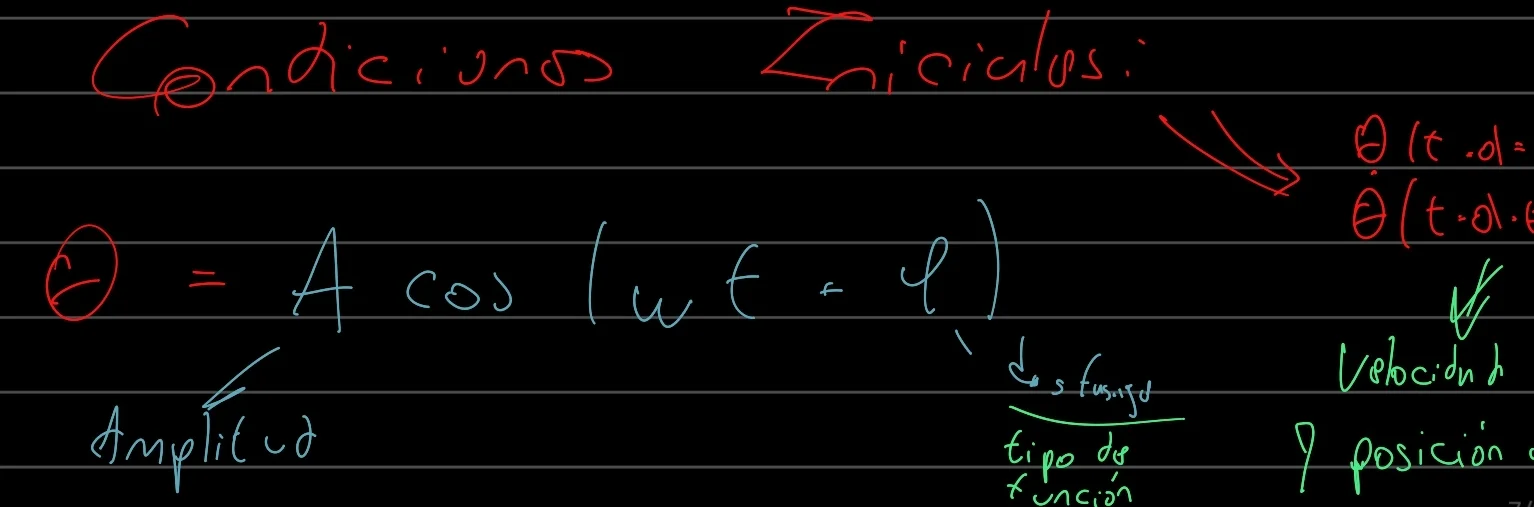
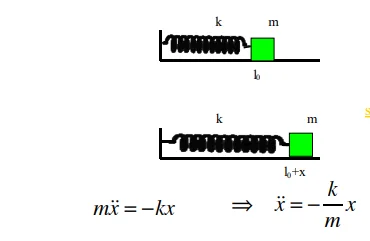
Otro sistema análogo al Péndulo es el sistema masa puntual resorte.
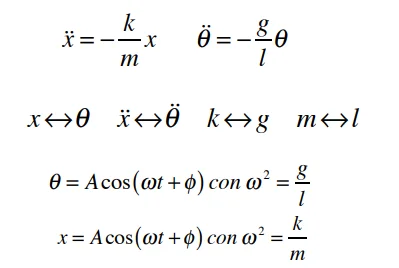
Amortiguado
También podemos acoplar un Amortiguador al sistema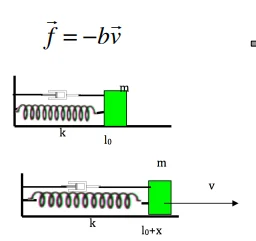
Que va a modificar la sumatoria de fuerzas a una Ecuaciones Diferenciales de Segundo Orden, que llamaremos Ecuación Característica.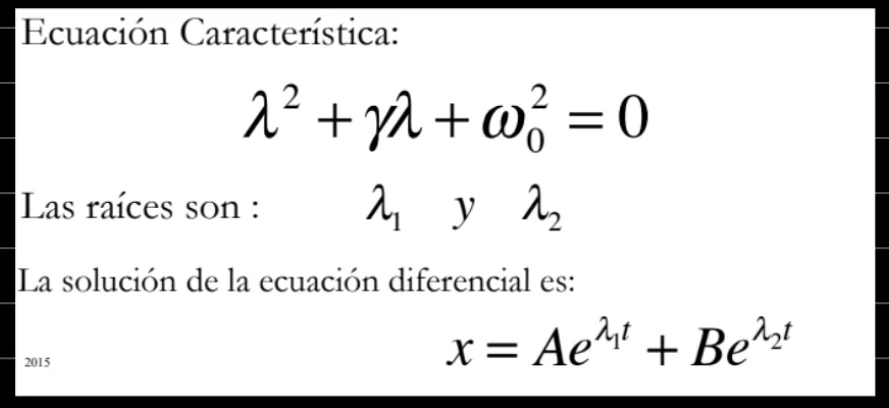
Y al intentar resolverla nos va a aparecer el siguiente Determinante: 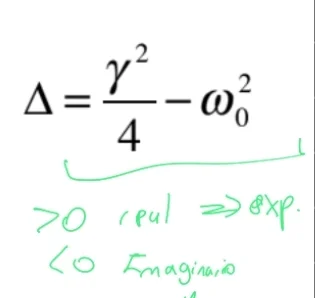
Si es menor a 0, será Subamortiguado por lo que seguirá oscilando pero reduciendo su amplitud con el tiempo.
Si es mayor será Sobreamortiguado Por lo que no oscilará
Si es Igual a 0 Tampoco lo hará y será el que más rápido llegue al punto de equilibrio. Se llama Críticamente Amortiguado.
Un caso particular es el Débilmente Amoriguado, donde el amortiguamiento es 100 veces más chico. En ese caso consideramos w=wo
Con esa idea podemos ver la Energía, que va a decaer de forma exponencial:
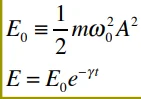
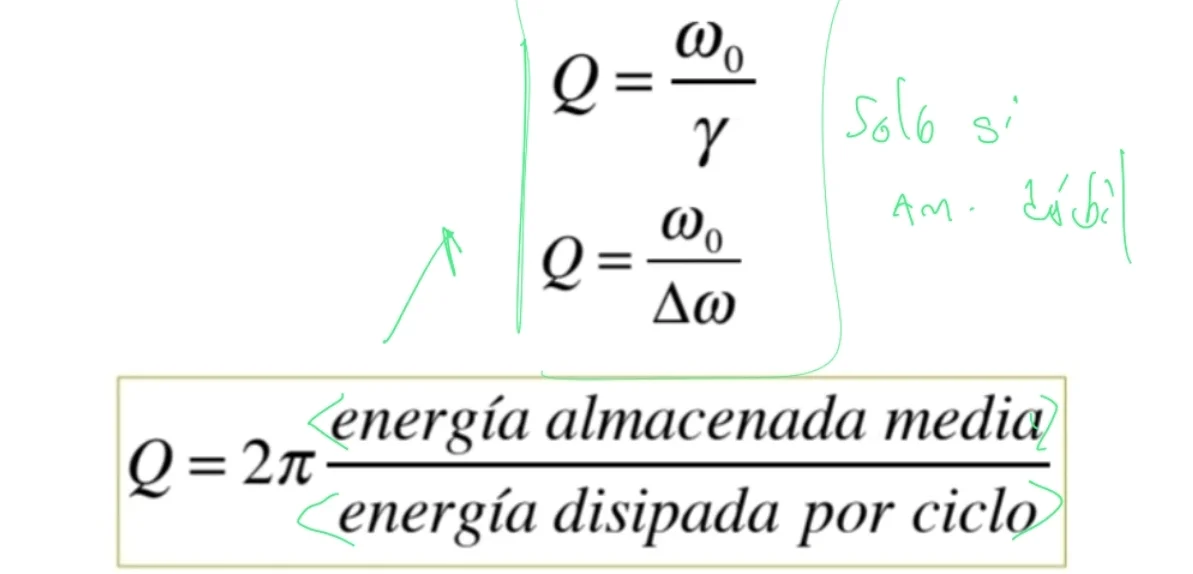
Con eso en mente podemos calcular cuánto tarda en caer a la mitad, para crear un factor que nos de la idea de que tanta energía disipa el Amortiguador. El t1/2.
Forzado
Tenemos un Oscilador Forzado cuando se le aplica una Fuerzas prov. de un agente externo.
Para nosotros la fuerza siempre va a ser de la forma 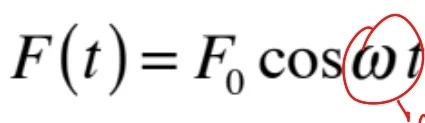
Si la Fuerza no cambiara en el tiempo (La frecuencia fuera 0), el único efecto que tendría sería el de cambiar el punto de equilibrio.
Si la frecuencia fuera demasiada, ni siquiera oscilaría.
Si la frecuencia es igual a la frecuencia natural del oscilador, estaría en Resonancia y sería cuando más energía absorbe, por lo que empezaría a aumentar la amplitud.
La Ecuación completa de un Oscilador Forzado va a constar de una parte Homogénea y una No.
Pero en tiempos largos (Si está amortiguado), vamos a quedar solo con la parte no homogénea. Ejemplo:
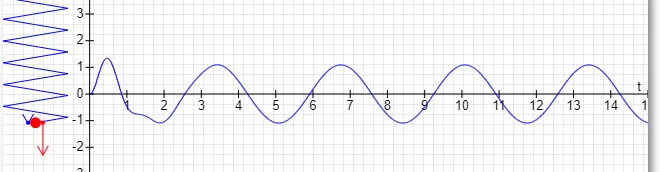
Si no está amortiguado vamos a tener Pulsaciones que se dan cuando se suman las dos: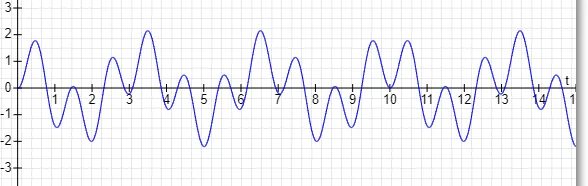
Potencia
También vamos a analizar la Potencia en Oscilador Forzado.
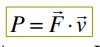
La máxima potencia en régimen estacionario (Cuando solo no homogénea), se obtiene cuando la frecuencia de la Fuerzas está en Resonancia.
Por ende también se consigue la máxima Velocidad, y también la máxima Disipación del Amortiguador.
Además la Fuerzas y la Velocidad están fase (Coordinadas).
La Amplitud Sin Embargo NO es máxima en Resonancia.
Dos grados de Oscilación
La oscilaciones de dos Grados de libertad se dan cuando necesitamos dar 2 variables para definir el estado del sistema Ej: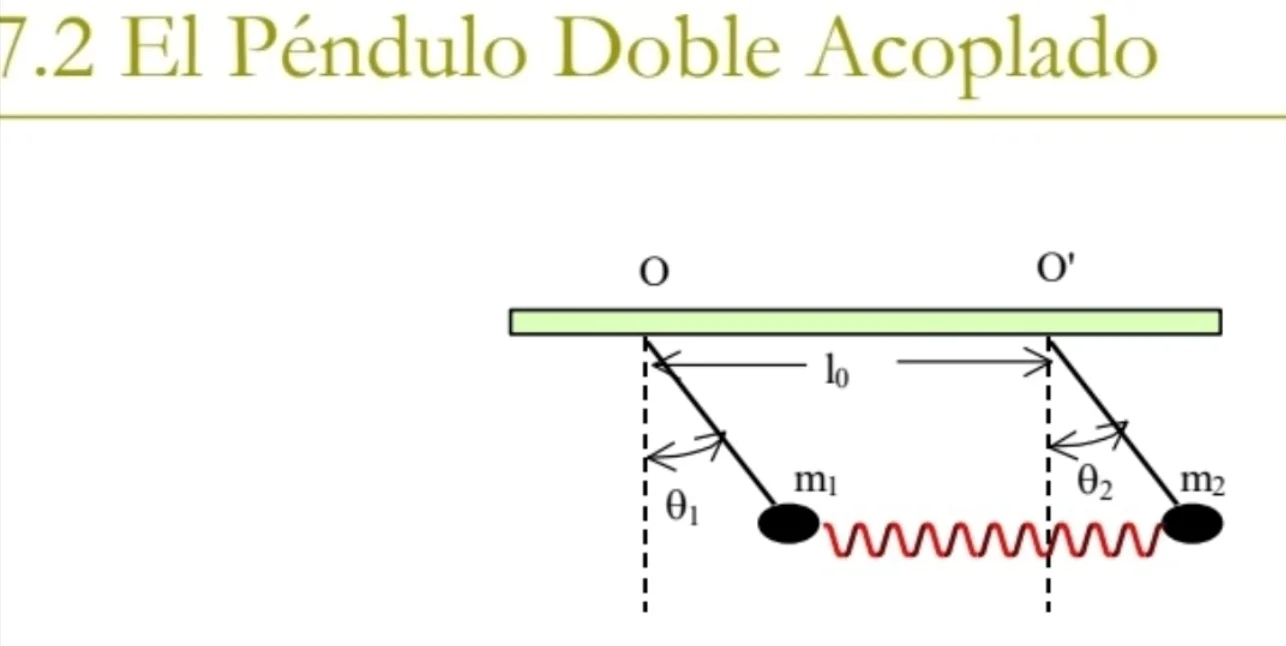
Vamos a seguir con pequeñas oscilaciones, y así quedan las ecuaciones de movimiento:
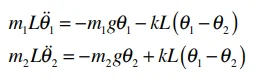
Si ambas masas se movieran iguales el resorte no haría fuerza de ningún tipo, por lo que la unica Fuerzas Restauradoras sería el Peso.
El movimiento de estas siempre es la suma de dos Movimientos armónicos Simples, o sea de Amplitud constante.
Pero no siempre se puede ver claramente cada una por separado.
En esos casos vamos a estar en un Modo Normal. En ellos las masas se mueven con igual frecuencia, en fase y la relación entre sus movimientos es constante.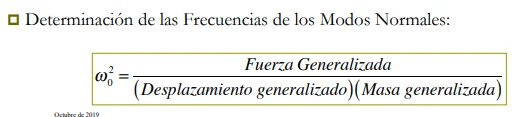
En un sistema donde las masas sean diferentes vamos a usar el Método del Determinante, en el que vamos usar un Determinante para conseguir las frecuencias de los Modo Normales. Vamos a obtener 2, una lenta y una rápida.
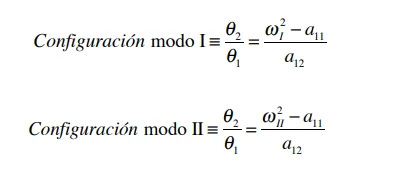
El modo 1, es en el que el resorte no hace fuerza, y en el 2 si.
Habiendo obtenido las frecuencias y los Modo Normal debo volver a las ecuaciones y atarlas con las configuraciones.
Al final hacer Condiciones Iniciales.
Movimiento Angular
En los movimientos angulares también podemos definir un momento, en este caso el Momento Angular. Pero siempre será definido respecto a un punto.
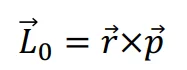
Si analizamos que es lo que lo hace variar, resulta en:
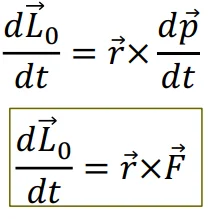
Por lo que puede haber fuerzas que no lo hagan variar, todo depende de su capacidad de hacer Torque.
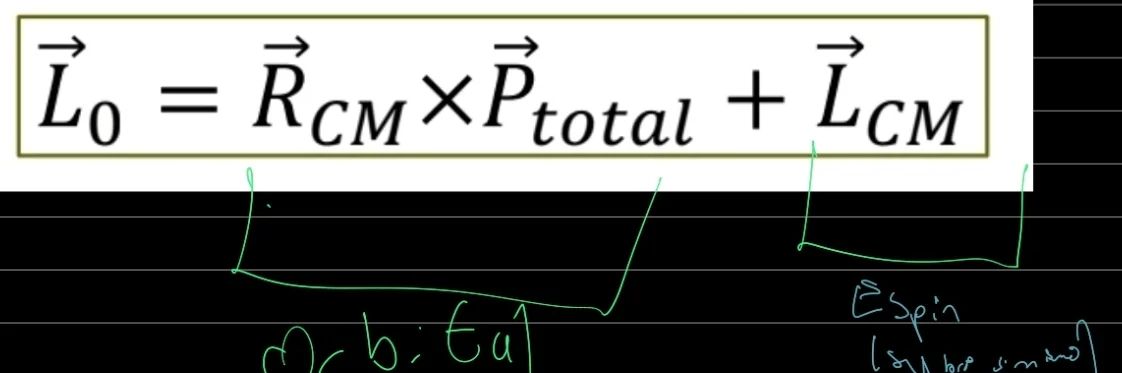
Si queremos analizar el momento angular de todo un sistema, no una sola partícula debemos analizar como orbita respecto al punto, y como rota respecto a su Centro de Masa (Spin).
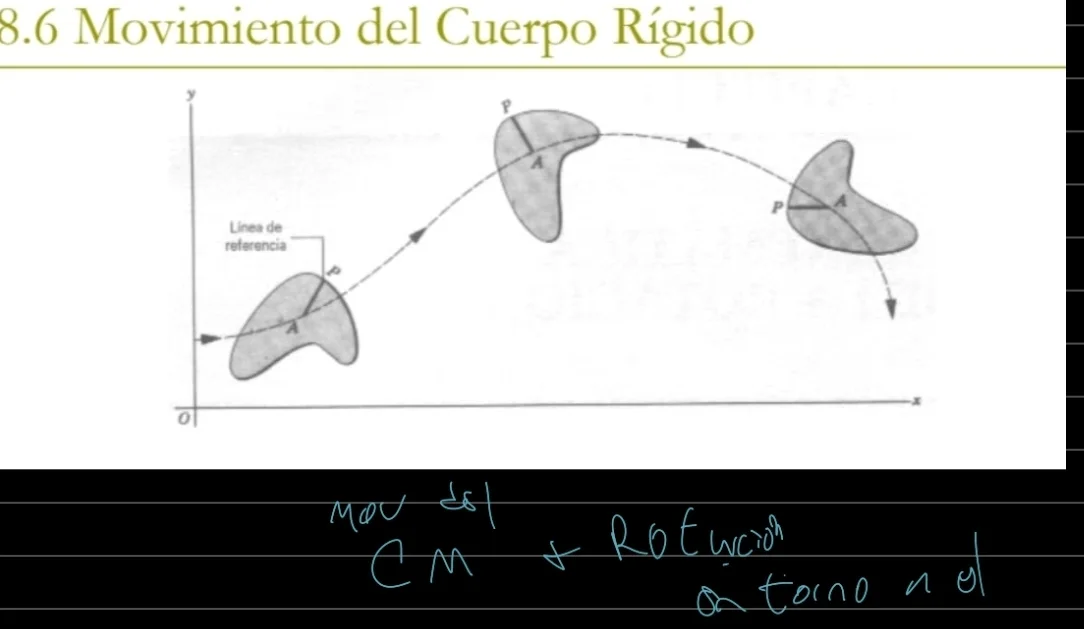
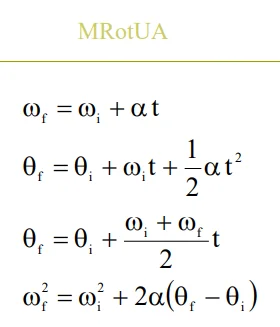
Si queremos analizar una rotación, podemos transformar las ecuaciones de MRUA , siendo x el ángulo, v la Velocidad Angular (w) y a la Aceleración Angular
Para saber si una [Fuerzas hace torque, no solo basta con ver el r, Necesitamos hacer la Regla de la Mano Derecha y va a girar solo si es paralelo al eje de giro.
Otra cosa a tener en cuenta es que nos va a importar como está distribuida la masa. Por lo que vamos a analizar la Inercia con respecto al punto.
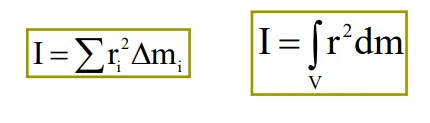
Una herramienta útil es el Teorema de Steiner, que nos permite desplazar el punto según el que vamos a medir la inercia, (Pero solo con ejes paralelos)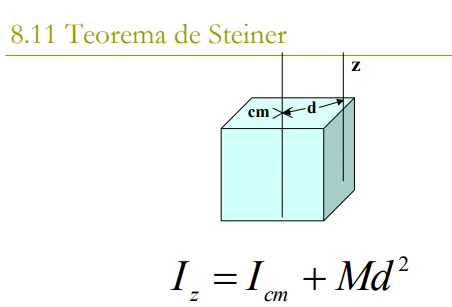
También está el de las figuras planas, que si en un eje es mucho más fino que en los otros dos, su inercia en ese eje será la suma del de los otros dos: